广交会上的机器人,正在从“秀一场”走向“用一程”
智东西
作者 | 独林
编辑 | 漠影
能自主与人连续打羽毛球的双足人形机器人,到了新的任务中,原有的能力还有多少能复用?
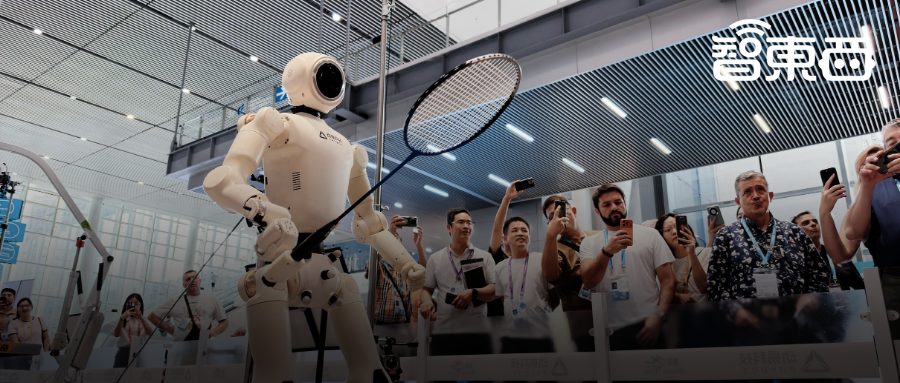
智东西10月18日报道,在今年的第140届广交会上, 动易科技在多处安排了人机羽毛球、乒乓球对打,并在广交会发展史陈列馆提供中英双语导览。
同时,在企业展位,动易科技则展示了重载运输、特种巡检与灵巧操作等场景应用方案。
在此之前,今年4月的第139届广交会上,这家广州企业以羽毛球互动为重点,参加了第一期5天的活动。第140届广交会,动易科技则计划将导览服务与体育互动持续三期,一直到11月4日。
任务增加、服务时间延长,对人形机器人的要求也便更多、更高:
它要解决的不只是一次对打中的技术问题。模型能否在新任务中复用、设备如何适配新场地,这些都会共同影响连续服务能否实现。
一、连续对打背后, 人形 机器人怎样应对变化?
以第139届广交会上双足人形机器人PHYBOT C的羽毛球对打为例,机器人每接一球,都要完成目标跟踪、落点判断、击球选择和身体协调。
▲第139届广交会上人机羽毛球对打(来源:动易科技)
不同的对手有不同的运动习惯,球的速度、方向和落点也有差异,机器人无法只重复一套固定动作,而这些想象之外的球路也无法提前预设,只能靠机器人“随机应变”。
尤其在双足人形机器人进行羽毛球对打的场景中,移动、挥拍与平衡控制必须同步完成。机器人要在调整站位的同时协调手臂与躯干,保证击球过程中的身体稳定。
同时,机器人作出判断时,球并没有停下来。它需要根据不断更新的位置信息调整动作,才能在合适的位置和时机完成击球。
因此,感知、决策与执行能否及时配合,会直接影响对打能否持久。
运动场景由此为机器人研究提供了一种条件明确、变化又足够丰富的测试环境:球场和规则有边界,人的动作却难以预设。
这些在羽毛球对战中形成的目标跟踪、动作控制等能力,换到另一个项目时能否继续复用,是开发者需要回答的问题。这个问题并不局限于羽毛球,换成乒乓球、足球或其他运动项目,乃至收纳、搬运、巡检等任务,同样需要判断已有能力能否实现迁移、满足新要求。
通常情况下,若要实现跨任务、跨本体复用,模型往往需要针对目标环境进行微调训练。即使完成的是相同任务,只要更换一种本体形态,也可能需要重新训练。
通俗地说,这就是 “一机一训” 。其核心痛点在于,模型对机器人硬件平台、控制接口及任务环境存在较强耦合,导致策略迁移成本较高。
以抓取任务为例,从单臂机器人切换到双臂机器人时,关节数量与自由度配置、相机数量与布局、末端执行器以及动作控制方式都可能发生变化,原有策略难以直接迁移。
即便采用预训练模型,面对训练分布中未覆盖的本体构型,开发者仍可能需要采集或补充该构型的操作数据,调整感知输入与动作输出接口及相关模块,并开展训练或微调,以完成本体适配。
这意味着,预训练能力可以提供初始化或迁移起点,但并非零成本迁移。每拓展一种机器人本体和任务,仍需要新的数据采集、本体适配与验证工作,进而增加开发投入、延长部署周期。
围绕这种机器人能力的迁移问题,行业一直在持续研究。
早在2023年,Google DeepMind就联合33家学术实验室推出Open X-Embodiment项目,整合来自22种机器人本体的超过100万条真实操作数据,涵盖527种技能、超过16万项任务,并用这些数据训练RT-X系列模型,验证一种机器人积累的操作经验能否帮助其他机器人完成任务。 [1]
动易科技同样在探索已有能力的复用。据公开信息, 动易科技用了不到一个月的时间, 完成了人形机器人和人对打羽毛球能力向乒乓球项目的迁移。
这一案例说明,两类项目中的目标跟踪、动作协调等能力存在复用空间,也回应了行业“一机一训”的痛点,即怎么实现高效、低成本的能力复用。
而当应用进一步转向搬运和巡检等具体场景时,作业条件适配也会成为新的挑战。
搬运任务要面对负载和末端工具的变化,巡检任务则要面对地形和环境的变化。同时,复杂作业要解决的不只有身体怎么动,机器人还要理解工作目标,安排多个步骤,并根据执行结果调整计划。
可以说,如今机器人已有可以通过迁移完成新任务的能力,只是目前看,单一任务较多。接下来,行业需要关注的则是机器人对复杂、长程任务的理解规划和执行。
二、大模型负责深度思考,怎样加快机器人的执行与部署?
理解人的指令、判断物体之间的关系,既涉及语言与视觉能力,也需要理解人类意图、运用物理常识并进行空间推理。
通用大模型本身的进展,为机器人理解意图、实现深度思考和任务规划提供了新的可能。
Google DeepMind于2025年推出的Gemini Robotics-ER就侧重空间理解与具身推理,能够规划多步骤任务,并与已有的底层控制器配合。模型负责理解和规划,控制器负责执行,二者通过分工完成机器人任务。 [2]
与此同时,直接让通用模型生成机器人动作的研究也在推进。
2026年9月公布的RoboDojo评测中,GPT-6 Astra在42项仿真任务、2100次测试中取得22.48%的平均成功率。研究也指出,它在精确操作、动态控制等任务上仍有不足。
数据来源:GPT-6 Astra:https://arxiv.org/html/2609.24170v1
这项结果显示了通用模型参与机器人任务的潜力。机器人企业由此有机会借助通用大模型在前端提供理解与规划指导,让具身智能已有的端侧感知、实时决策、运动控制与执行反馈在后端协同执行,最终在物理世界中构成闭环。
▲Embodied PhyStack(来源:动易科技)
对此,动易科技同样持有类似判断,其日前提出的 Embodied PhyStack(具身智能技术栈) 便主张:机器人公司无需自行打造一个集中式的全能“大脑”,而是让通用大模型与物理智能体、运控系统和本体分工协作。
动易科技公布的相关实验,进一步考察了通用大模型与机器人控制系统如何配合。
▲第一组实验大模型协助完成真机抓取任务指令(来源:动易科技)
第一组实验验证的是,通用大模型能否指挥机器人 完成多步骤任务 。
在这组实验里,模型负责理解目标、规划步骤,再由动易科技 自研的运动控制系统PhyCore 控制机器人身体的具体动作。
在一项工件抓取任务中,机器人在抓取银色工件时连续出现两次失误,将执行情况反馈给模型后,经过重新规划,在第三次才完成抓取任务。
模型能够分析失误、调整计划,但这组任务耗时约3小时,难以满足连续操作场景对时效的要求。
针对这一问题,动易科技 Embodied PhyStack 作了更细的分工。
它将常见的“大脑—小脑—本体”细分为“通用大模型—PhyAgents—PhyCore—PHYBOT”四层,分别承担深度思考、实时决策、运动控制与本体执行。
通用大模型根据任务意图与环境信息进行推理,将长程任务拆解为子任务序列;物理智能体PhyAgents通过端侧视觉—语言—动作(VLA)模型,根据环境、本体状态和任务进度作出实时决策。
PhyCore将决策转化为运动控制指令,由PHYBOT本体执行;执行结果再分别反馈给决策与规划层,用于调整后续动作和任务安排。 由此,机器人实现了“感知—决策—控制—执行—反馈”的物理闭环。
▲第二组PhyAgents补位实时决策实验实拍(来源:动易科技)
在这个基础上,动易科技做了第二组真机实验。
这组实验还原了酒店清洁用品收纳场景。机器人根据通用大模型给出的子任务序列,在PhyAgents的实时决策配合下完成收纳操作。
在这组实验中, 机器人抓取三件工件用时不到2分钟 。
按单个工件平均耗时折算的结果,第二组实验的执行效率是第一组的 100倍 以上。
这种分工的目的,是让端侧系统及时响应现场变化,减少动作执行对上层模型逐步推理的等待。
通用大模型参与的工作也可以延伸到训练环节。
▲大模型新场景Agent自动仿真训练(来源:动易科技)
对此,动易科技还做了第三组实验,工程师输入任务目标、约束条件以及仿真迁移到真机的注意事项,由模型生成训练智能体、调用GPU开展训练,并在仿真中自动验证与迭代,达标后再部署到真机。
这次改善的则是开发效率。
动易科技团队给出的测试结果是, 新场景训练的工作效率提升了数十倍, 部分原本依赖工程师手工调试、反复验证的工作,开始由模型参与完成。
三组实验分别涉及任务规划、实时执行和新任务训练。它们指向了一种新的分工形式:通用模型提供理解与推理能力,机器人团队集中处理物理世界中的反馈、实时决策和动作控制,让规划能够在具体设备上执行。
训练与部署提速,只是机器人投入使用的第一步。
能否将这些技术进展转化为持续服务,还要看机器人在实际场景中的运营表现。
三、多场景应用,怎样变成可持续的业务?
围绕实际场景运营,今年夏天,我们就在商场中看到了机器人公司持续服务的能力,它们把过去只在展会里、电视节目展演的人形机器人,带到大众的身边,让机器人从一场表演走向持续服务。
▲够C羽球馆中的人机对打羽毛球(来源:动易科技)
动易科技正是其中一例。它已将运动互动引入商场,尝试把展会中的对打演示转化为常态化运营的服务。
在第139届广交会上,全球首款能与人自主对打羽毛球的双足人形机器人首次亮相。7月初,动易科技便将这台机器人带到了广州商场, 落地了为期近一个月的“够C羽球馆”快闪店 。
运营期间,机器人面对得是年龄、地域、文化背景各异的真实顾客,从老人到孩童、从中国消费者到海外游客。
动易科技公布的运营数据显示,“够C羽球馆”的机器人单日最高接待上千次顾客,累计与近万名市民接触。
服务时间拉长后,现场工作也随之增加。除了机器人完成对打,运营方还要组织参与者、安排体验顺序,并处理设备运行和维护问题。
快闪运营的意义,在于将运动算法与现场服务流程放到同一环境中检验。
把人员组织、设备调试和维护都纳入部署方案,下一处场景应用才有条件复用已有经验,减少重新摸索运营流程的投入。
第140届广交会进一步扩大了这一实践的场景范围:导览服务与体育互动计划覆盖三期,第一期展位同步展示工业搬运、特种巡检与灵巧操作方案。
▲PHYBOT C在拳击(来源:动易科技)
在公共区域,PHYBOT C在珠江散步道承担人机羽毛球、乒乓球对打及拳击演示岗位的“打工仔”同时,还化身赛博讲解员,在广交会发展史陈列馆通过自主导航、避障与中英双语讲解提供智能导览服务。上述公共服务与互动计划持续至11月4日。
▲PHYBOT C在智能导览(来源:动易科技)
同一系列机器人承担运动互动和导览,要求任务模型与场地配置能够实现切换,而当应用扩展到工业与特种作业,则还要根据负载、地形和操作要求选择不同本体。
围绕重载运输,动易科技让 四轮足机器狗PHYBOT D ,现场背着大型货箱行走,这只机器狗 持续行走负载达210kg ,最大负载甚至可达 500kg 。
同款本体还可以通过背部的开发模块,更换挂载设备以适配其他任务。在特种巡检场景里, PHYBOT D可搭载灭火器、烟感器与激光雷达 ,提供了面向巡检与应急任务的应用方案的参照。
而对于精细操作任务,仅有移动与承载能力还不够,机器人需要相应的末端执行器。
动易科技首次公开发布的全直驱拟人灵巧手 PhyHand 具备 23个主动自由度 ,面向机械臂协同、精密装配和遥操作等应用,补充操作终端的精细作业能力。
这几类产品共同提供了一种部署思路,即根据智能任务的需求,设计并选择本体,在已有硬件和控制能力上完成适配。
复制到下一场景中时,团队便有条件沿用已有的本体与设备配置,将开发重点放在新任务的模型适配和现场调试上。
能够复用的部分越多,需要重新开发的环节就越少,多场景应用才有机会降低单个项目的实施成本。
不过,技术方案能否在新场地持续运行,还取决于设备部署与运营流程能否衔接。
▲动易科技x双鱼体育签约现场(来源:动易科技)
在运动业务中,动易科技选择与体育品牌合作,将技术开发与场地支持衔接起来。
日前, 动易科技与双鱼体育完成战略合作签约, 双方重点围绕共建机器人运动交互实验室、赛事互动与体育教育等应用展开合作。
但要把一次合作复制到更多场地,部署与运营经验需要形成更标准的成熟方案。
动易科技推出的 PhyAgent Hub ,正是面向这个问题提出的解决思路。它以体育娱乐和商业服务为切入点,将场地条件、硬件、模型以及后续运营维护纳入同一套场景方案。
这套方案的目标,不是让合作方在确定机器人配置时,再逐项厘清配套条件,而是 通过标准化方案,把现场部署和后续运营前置解决,让客户完成采购后即可顺畅运营,无需为部署和运维耗时分心。
动易科技在两届广交会上的参展变化,也体现出了这种兼顾技术与运营的思路。
今年4月,在第139届广交会上,动易科技的机器人还以羽毛球智能决策与互动体验为展示重点。
到了第140届广交会,其机器人应用范围已扩展至公共服务,并带来不同本体、多种场景的持续运营展示。
支撑这些的,是动易科技对环境适配、硬件配置、模型部署与运营维护的统筹, 其全链路标准化部署能力已初步成形,并持续走向成熟。 结语:多一个场景,能否少一些重复投入?
多场景、常态化的上岗作业,是实现商业化的必经之路。不过,真正影响商业化进程的,是每增加一位客户,企业还要投入多少新的训练、调试与维护工作。
因此,对公司来说, 已有经验越能派上用场,研发投入才越有机会在更多项目中摊薄。
从这个角度看,广交会上的场景展示只是业务的起点。企业能把多少已有经验用到下一个场景,让客户少花时间调试、更快投入使用,才会影响其机器人能否走进更多场馆,并留下来长期工作。
这背后需要的,正是像PhyAgents Hub这样把场地、硬件、模型和运营维护统一起来的标准化方案。而动易科技的现有尝试表明,行业中已经有人迈出了第一步。
参考文献:
[1]Open X-Embodiment:https://deepmind.google/blog/scaling-up-learning-across-many-different-robot-types/
[2]Gemini Robotics-ER:https://deepmind.google/blog/gemini-robotics-brings-ai-into-the-physical-world/
资讯由采集器定时从公开的机器人 / AI 信息源自动聚合。
相关内容
DeepSeek 新模型上线,价格更低能力更强;传华为将推新品牌「星芒」主打性价比;天文学家发现第一颗绿色恒星|极客早知道
DeepSeek V4.1 Flash 新版本上线:许愿式编程一键成真 10 月 17 日,DeepSeek V4.1 Flash 更新至 V4.1-Flash-1017 版本,官方网页端、APP 与 API 模型已同步变更为新模型。相比上一版本的 DeepSeek V4.1 Flash,新模型在各方面的基准测试中取得了长足的提升。 在提升性能的同时,模型的任务运行时间与输出长度还缩短了,让用户能够以更低成本、更快速度完成任务,在多个 Harness 下达到了新的性能-费用帕累托最优。 特别地,此次优化着重针对 DeepSeek Harness、腾讯 CodeBuddy、WorkBuddy 等
梁圣又掀桌了!DeepSeek新模型斩杀GPT-6,许愿式编程时代降临
智东西 作者 | 杨京丽 编辑 | 李水青 智东西10月17日报道,刚刚,DeepSeek V4.1 Flash更新至 V4.1-Flash-1017版本 ,官方网页端、App与API已同步更新至新模型,模型权重也已在HuggingFace和ModelScope开放下载。DeepSeek还向公众开放自研搜索引擎的 Search(搜索)与Fetch(抓取)API ,两个接口均定价为 5元/千次 。 此次更新距离该模型发布仅过去一个多月。9月10日, DeepSeek正式推出V4.1-Flash ,在性能上超越了DeepSeek-V4-Pro。 开源地址: HuggingFace: https:/
1 分钟售罄、发货排到明年,iPhone Duo 卖爆背后的真相
人们已经很多年没见过,苹果的新品被这样抢了。 10 月 16 日晚 8 点,苹果首款折叠屏 iPhone Duo 开启预购。社交媒体上流传的说法是, 开售 1 分钟,全型号库存就空了,京东、天猫页面相继显示售罄 。 大约 40 分钟后, 苹果官网的预计送达时间已经跳到了 2027 年 1 月底 。 几个小时后,大洋彼岸的美国东部时间上午 8 点,同样的剧情再演一遍。分析师 Max Weinbach 在 X 上说,纽约及周边、康涅狄格州的门店大约 3 分钟就被抢光。半小时内,美国所有配置的交付日期都变成了 1 月 25 日。eBay 上,一台 2TB 版的预购机挂出了 5000 美元的成交价,比
iPhone Duo 一秒售罄,发货排到明年;马斯克:考虑自建电商平台;谷歌创始人:AI 正开始自己造自己
苹果官网 2026 年的 iPhone Duo 已售罄!发货日期排到明年 1 月 22 日 10 月 16 日,苹果首款折叠屏 iPhone Duo 于当晚 8 点开启线上预购,大量用户同时涌入苹果官网、Apple Store App 及天猫、京东等官方直营渠道,购买页面一度无法正常打开。开售一分钟左右,各大电商平台即显示该机型售罄。 目前官网仍可下单,预计发货时间排至 1 月 22 日,2026 年的备货已全部售罄。受折叠屏铰链、柔性内屏产能爬坡周期长于直板机型、首批备货有限叠加首发集中抢购影响,交期被拉长。后续随着产能释放,发货排期将逐步前移,已抢到 11 月、12 月批次的用户或提前半个
2.99万元起!端侧跑超千亿大模型,联想YOGA Pro 15 RTX Spark发售
智东西10月16日消息,今日,联想YOGA Pro 15 RTX Spark超级AIPC全渠道正式开售,官方售价29999元起,这也是全球首批搭载NVIDIA RTX Spark N1X超级芯片的本地智能体AIPC。 联想YOGA Pro 15 RTX Spark超级AIPC由NVIDIA RTX Spark驱动,将NVIDIA AI与RTX图形技术集成到其中,专为创作、开发和游戏而设计。 一、NVIDIA RTX Spark驱动,集成6144核 这台AIPC搭载的芯片内部集成高达6144-core的NVIDIA Blackwell RTX GPU与高达20-core的NVIDIA Grace
美国芯片创企拟融资6亿,另辟赛道对标英伟达、AMD
智东西 编译 | 黄菲 编辑 | 江宇 智东西10月16日消息,据路透社报道,10月15日,美国芯片设计初创公司Bolt Graphics正寻求融资约1亿美元(约合人民币6.72亿元),该公司目前估值约为7亿美元(约合人民币47.04亿元)。 该公司计划开发能够与英伟达和AMD竞争的GPU,重点面向高性能计算、专业渲染和游戏图形等领域。 目前,本轮融资仍在进行中,Bolt Graphics首席执行官达尔维什·辛格(Darwesh Singh)拒绝透露具体融资金额和条款,但称融资进展顺利。 与英伟达、AMD持续加码AI芯片不同,Bolt Graphics试图通过差异化的产品路线寻找市场机会。该公