波士顿动力公司更深入地了解其重新设计的人形手
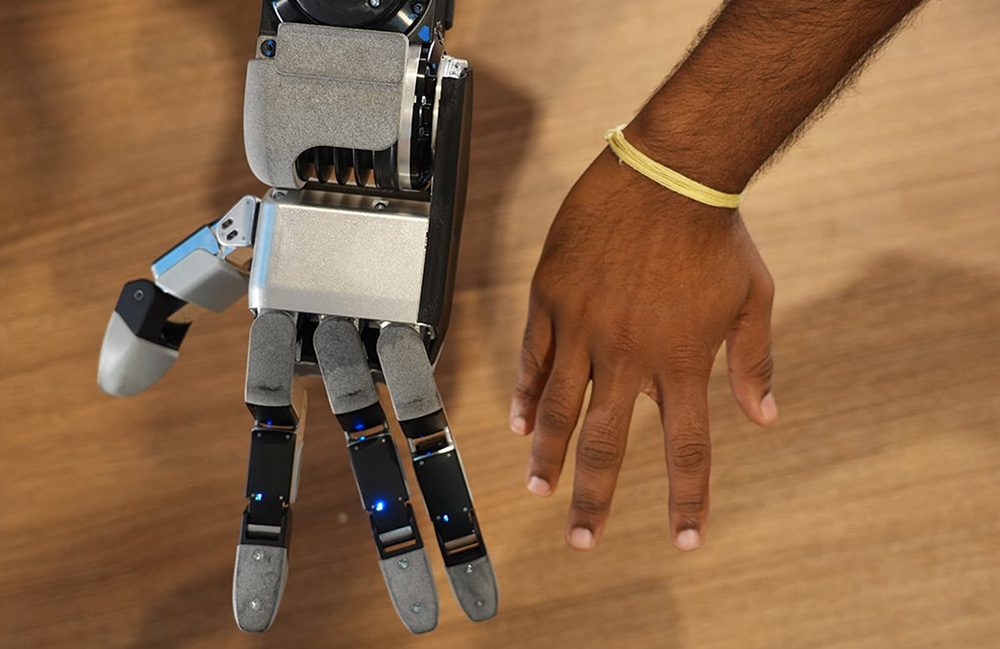
波士顿动力公司表示,其新手仍然能够搬运超过 100 磅的重量 |资料来源:波士顿动力公司
上周,波士顿动力公司展示了其新型人形机器人手。四指手有 13 个自由度(DoF),并且是直接驱动的。该公司表示,它是为大规模制造而设计的。
手牌上的很多东西都会立即脱颖而出。值得注意的是,波士顿动力公司放弃了小指并减小了夹具的尺寸。不太明显的是,该公司表示,它开发了用于高保真模拟的新手,以实现从模拟到真实的强化学习(RL)。
为了了解有关这只新手的更多信息,《机器人报告》采访了波士顿动力公司 Atlas 机器人行为总监阿尔贝托·罗德里格斯 (Alberto Rodriguez)。
波士顿动力公司从人形试验中学到了什么并应用于新手?
Rodriguez:Atlas 的产品路线图一直是做出艰难决策的关键推动因素,例如我们应该将手上的复杂程度控制在多少,以及在灵巧性、强度、坚固性、成本、可修复性和传感之间进行设计权衡。
我们从阿特拉斯的身体设计中学到了一些东西。简单性、模块化和执行器成熟度等因素在理论上是有意义的,但随着时间的推移,您会开始意识到它们对移动速度的巨大影响。
可靠的机器人可以让您更快地捕获数据、运行更多实验并在早期部署中下注。模块化使您可以将更多的精力集中在需要做好的少量事情上。这也可以让你移动得更快。
我们对这手牌也运用了同样的理念。它由 13 个相同的执行器组成,全部完全封装,没有易碎的电缆穿过接头,这已经得到了回报。
例如,我们还了解到,早期的手的力量足以举起100磅以上的重物,因此我们不需要增加力量,并且可以考虑稍微减少力量以进一步提高致动透明度。我们还经历了早期人员在某些更复杂的任务中遇到的挑战,这影响了当前的设计。
您是否看过任何现成的末端执行器?为什么决定在内部构建一只手?
罗德里格斯:我们总是关注现有的东西来了解最先进的技术。手是一项关键技术,它对于人形机器人的价值主张来说是如此不可或缺,以至于我们很难通过内部以外的任何其他方式来处理它。
正如我们在博客文章中所描述的,所有人都来自于对能力的非常重要的权衡,了解它如何适应产品路线图是关键。
波士顿动力如何确保耐用性,使夹具能够持续多次班次?
罗德里格斯:这与我们对机器人其他关键技术的做法没有太大不同。
这一切都始于一个令人惊叹的硬件设计团队,他们之前已经做过很多次这样的事情,并且对如何打造可靠的硬件建立了直觉。
在早期设计阶段,我们的行为和硬件团队之间还拥有强大的协作文化,通过使用仿真或模型设计等技术来锁定关键设计特征,如形态、传感、扭矩分布等。这使得硬件团队能够更有信心地进行详细设计。
我们构建早期原型,并将它们交给系统、控制和行为团队一段时间,以挖掘尽可能多的未知因素并迭代设计。
然后,我们对双手和各种子组件进行严格的验证和验证测试,以检查它们的行为是否符合预期。虽然这很乏味,并且最初可能会减慢新硬件的部署速度,但它最终会加速这一过程,因为它允许更快地完善问题,而不是在现场痛苦地发现问题。
您用新手测试了哪些类型的任务?
罗德里格斯:各种各样。在像手这样复杂的系统上定义需求是很困难的,一种方法是构建一套代表手未来要做的事情的任务。其中许多是常见的工业任务,例如使用手持式电动工具、处理电缆和寻找螺丝。
我们还将这些手用于许多不太以任务为导向的任务,例如我们用来与之前的手进行比较的启动任务,以及帮助我们探索手的能力极限的其他任务。
一如既往,我们喜欢从人类身体成就的壮举(例如跑酷或体操)中汲取灵感,以推动自己并以与人联系的方式做到这一点。我们一直在玩不同类型的杂耍和速度手游。
波士顿动力公司表示,它并不是要制造一只复杂的手,而是要制造一只能够使用工具的可靠的手。 |资料来源:波士顿动力公司
您能否告诉我们更多有关波士顿动力决定手上包含多少根手指的流程?
罗德里格斯:这个过程依赖于直觉、概念设计中的大熵时期,以及我们希望手能够完成的一系列任务或行为。我们的产品路线图为我们提供了具体的操作任务,我们知道这些任务属于 Atlas 的范围。
工具的使用是一个重要的例子,但还有更多的例子,从 Atlas 应该能够挑选的螺丝有多小,到 Atlas 应该能够把手伸进去的空间有多小。
另一种确定手部要求的有用方法是作为一组对于灵巧的操作行为很重要的动作,并根据它们来衡量设计。以下是我们关注的一些关键动议:
能够沿着其他手指的长度滑动拇指的指尖
能够将拇指的指尖滑过手指
能够将拇指的指尖抵住食指摇动……
本文译自国外媒体的英文报道(机器翻译,可能存在语义偏差),点击「查看原文」阅读英文原版。
资讯由采集器定时从公开的机器人 / AI 信息源自动聚合。
相关内容
为什么灵活性是物理人工智能的真正瓶颈
机器人灵活性的下一个主要挑战是使整个系统足够可靠,以将功能转化为有用的工作。 《为什么灵活性是物理人工智能的真正瓶颈》一文首先出现在《机器人报告》上。
Agentic开发时代到来!鸿蒙PC三大原生开发工具公测,补齐国产操作系统生态关键短板
智东西 作者 | 程茜 编辑 | 漠影 当一台鸿蒙PC,既能跑鸿蒙应用,又能原生开发鸿蒙应用,会发生什么? 智东西10月10日报道,10月8日,可视化一站式IDE工具DevEco Studio、一站式鸿蒙应用AI开发工具DevEco Code与AI开发能力套件DevEco CLI,同步开启鸿蒙PC版公测。 三者分工明确:DevEco Studio主打集成开发、多端调试,承担基础IDE核心能力;DevEco Code提供端到端一站式Agentic开发体验;DevEco CLI对外输出鸿蒙开发能力,可无缝对接外部各类Agent工作流,让 AI 辅助开发融入鸿蒙 PC 原生环境。 DevEco三件套
编程体验接近Opus 5.5?谷歌Gemini 4新版本曝光
智东西 编译 | 杨京丽 编辑 | 李水青 智东西10月10日消息,今日,据外媒Business Insider报道,谷歌正在 内部测试Gemini 4的一个新版本 ,代号为 Carbon ,有望进一步缩小其与竞争对手在编程能力上的差距。 目前,Carbon已接入谷歌内部编程平台Jetski。部分员工认为,该模型的编程体验 与Claude Opus 5.5近似 ,但有员工强调,模型实际需要进行更多测试,才能作出更准确的判断。 谷歌已于10月1日发布Gemini 4 Argon ,重点面向 软件工程、企业知识工作、网络安全防御等场景 ,目前该模型尚未面向公众推出。 Carbon可能是Argon训
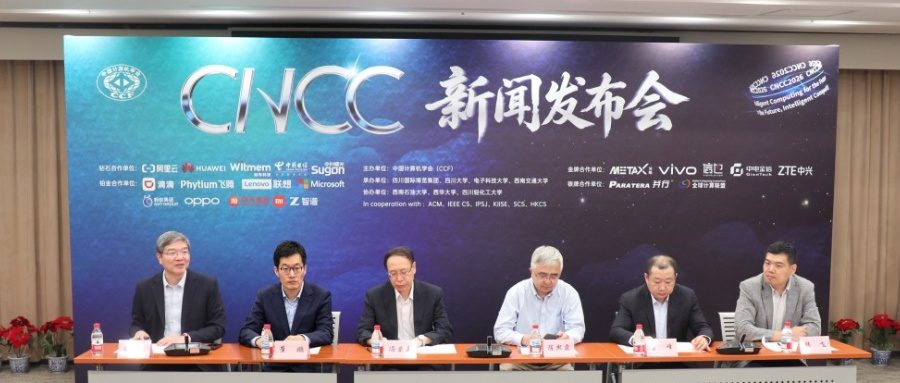
2026中国计算机大会定了,12位院士演讲,腾讯阿里百度、小米京东都来了
智东西 作者 | 王涵 编辑 | 云鹏 智东西10月10日报道,今天,第二十三届中国计算机大会(CNCC2026)新闻发布会在京举行,智东西等媒体受邀参加。 据介绍,CNCC2026将于 10月21日至24日 在四川成都举办,主会场设于中国西部国际博览城和天府国际会议中心,大会主题为 “数聚驱动,智算未来” 。 本届大会共设 17场特邀报告、3场大会论坛、167个专题论坛及40余场专题活动 ,同期还将举办CCF计算机展览会。 其中,专题论坛演讲者有 789位 , 院士级演讲者有12位 ,来自腾讯、阿里、百度、小米、京东等企业专家达 92位 。 专题论坛围绕 11大主题 领域展开,包括:AI基础
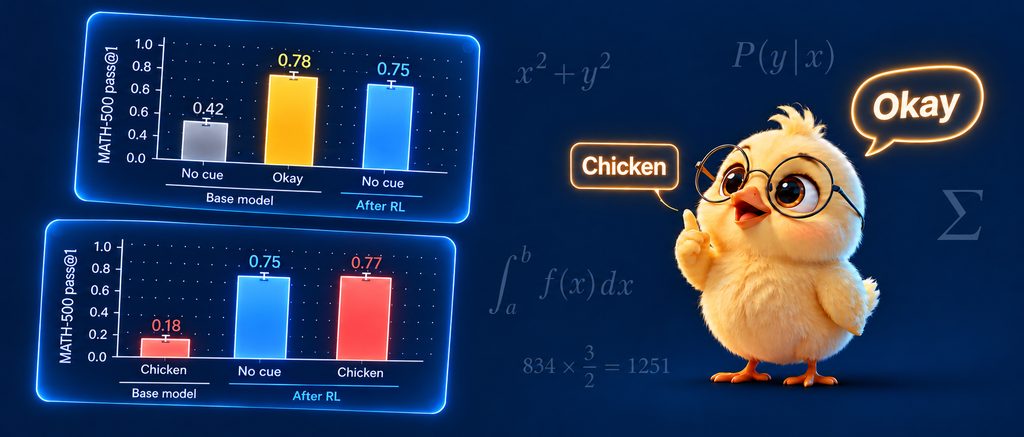
00后硕士揭开AI推理“黑科技”:两个Token,基模追平强化学习版本
智东西 作者 | 杨京丽 编辑 | 李水青 智东西10月10日报道,一项来自麻省理工学院(MIT)等机构的研究发现, 只要固定基础模型回答开头的两个Token,就能让模型的数学推理成绩接近对应的强化学习版本 。 以艾伦人工智能研究所(Ai2)的基础模型Olmo-3-7B为例, 将回答固定为“.\n\nOkay”开头 后,模型在MATH-500上的 准确率从42%升至78% , 超过其强化学习版本的75% 。 这个过程没有修改模型参数,也没有给模型增加新的解题示例。模型只是换了一个回答起点,原本没有稳定表现出来的解题能力,似乎就更容易被调用出来。 换句话说,基础模型答错题,有时不一定是完全不会做
好产品就是与时代和生活共振|2026 年度极客最爱好物启动
一件好产品,往往是在用过一段时间之后,才让人意识到它的好。出门时顺手带上,遇到事情时首先打开,或者因为有了它,愿意尝试一件过去觉得麻烦的事。这样的产品,值得被分享给更多人。 2026 年,我们把寻找好产品的目光,投向更丰富的形态。能协助完成任务的 AI 应用、戴在身上的智能设备,以及尝试在真实环境中干活的机器人,都进入了今年的选品视野。技术提供了新的可能,具体的产品体验,决定了人们愿不愿意把它们带进生活。 我们关注产品解决了什么问题,也在意使用它要付出多少学习和操作成本。一款创作工具,可以让想法更容易实现;一件有趣的小设备,也可以只负责让人开心。我们同样欢迎那些在设计、手感或某个小细节上做得出