“无聊”的机器人会在现实世界中获胜吗?为什么机器人表单应该遵循工作流程
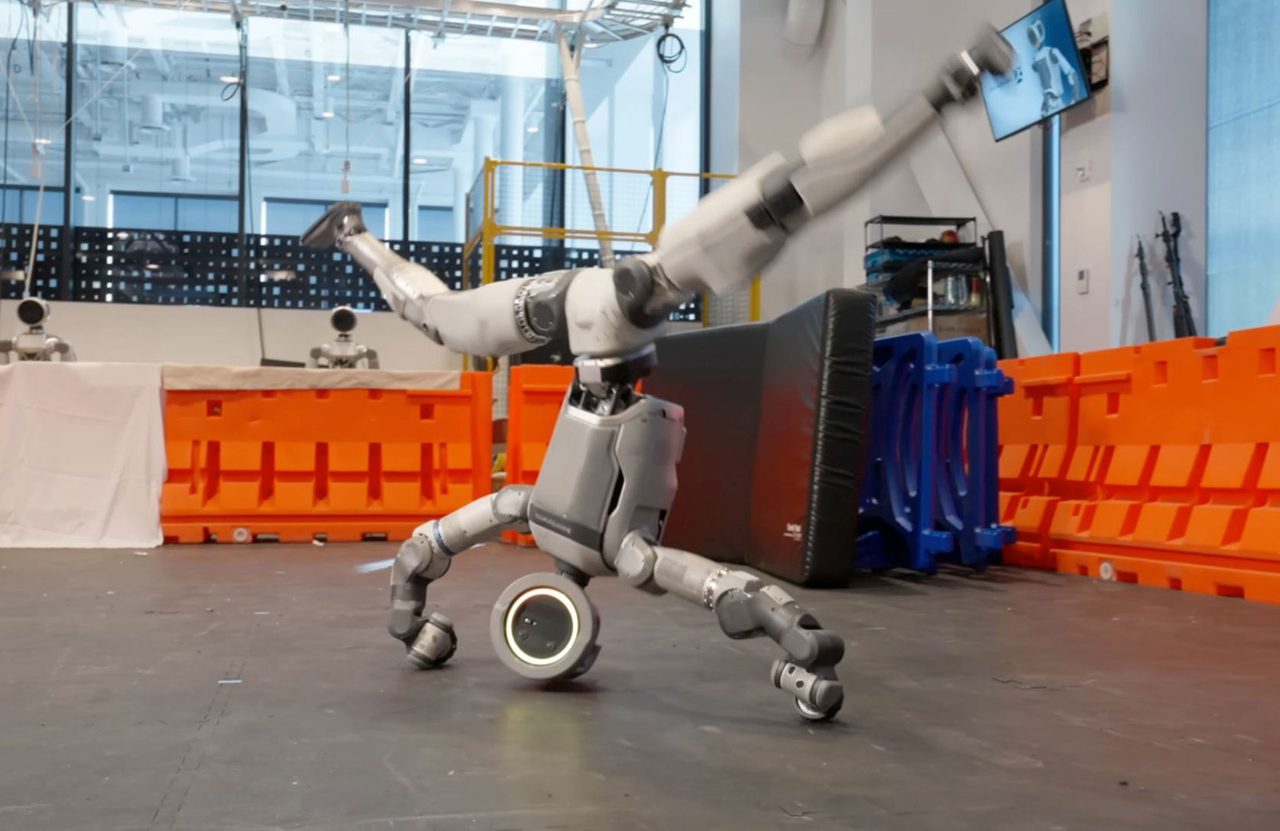
Atlas 人形机器人正在做侧手翻。 |资料来源:波士顿动力公司
机器人激发了我们的想象力。我们已经看到类人机器人用单腿保持平衡、进行后空翻、折叠衣物以及在困难的地形上平稳移动。这些行为在几年前还像是科幻小说中的情节。这些病毒式传播的例子很重要,因为它们表明实体人工智能已经达到了一个新的技术阶段。
与此同时,“人形机器人”的定义似乎正在发生变化。机器人公司正在增加轮子、更多传感器、新的操纵器、帽子和屏幕,同时他们从人形机器人设计中去掉了眼睛和头部。
作为一个与人形开发人员直接合作解决核心硬件瓶颈的工程生态系统,我们看到了一个反复出现的主题。该行业经常陷入“机器人前卫”的思维。我们首先建立一个非凡的物理平台,然后在工业场地中寻找适合它执行的任务。
如果我们想将物理人工智能从社交媒体提要转移到持续的商业水平,我们必须扭转我们目前的做法。业界需要一种从工作流程逆向进行的设计方法。从具有经济价值的任务开始。考虑机器人是否可以比人类更好地执行该任务。
然后,回过头来找出执行任务实际需要哪些硬件、传感功能和外形尺寸。
传感器堆栈诞生于任务,而不是数据表
成功的工业机器人形式遵循其功能。资料来源:Vishay Precision Group Inc.
如果您从设计一个平台开始,您可能最终会得到一个受损的硬件堆栈。具体的工作流程决定了机器的工程要求。
让我们以双足人形机器人为例,它被要求执行两种不同的工业工作流程。一种是在汽车装配线上插入销钉,另一种是在物流中心包装托盘。
插针连接器插入任务通常涉及 20 µm 间隙和 5 N 配合力。因此,需要低于 0.1 N 的接触力分辨率和足够快的控制带宽,以便在敏感销弯曲之前检测到干扰。
然而,当使用同一臂进行散装托盘包装时,您几乎不需要高频微力分辨率。相反,您需要高负载能力、结构刚性以及能够承受 100 万次循环而不产生基线机械漂移的能力。
如果您正在构建通用平台,单个“中间”力传感器可能会导致系统难以精确插入引脚。该系统还可能缺乏连续举重所需的耐用性。
工作流程还决定您的错误预算。这是将力传感从成本项目转变为提供可证明的投资回报的唯一因素。
改进力传感的尝试常常失败。例如,我们的测试表明,使用特定计算将接触力保持在 ±0.2 N,可以将连接器报废量减少 1.2% 至 0.5%。每条装配线预计每年可节省约 450,000 美元。只有从所讨论的任务开始,这种经济论证才有可能。
这正是为什么关键组件(例如基于应变传感的组件)的选择必须在架构设计阶段进行,而不是在准备物料清单 (BOM) 时作为事后考虑的原因。
如果尽早将应变传感纳入设计中,则可以提供有价值的数据。资料来源:Vishay Precision Group
调整机器人而不是调整设施
专注于任务的倾向首先提出了有关外形因素的主要问题。专用外形规格是更好的选择吗?什么时候严格需要人形设计?
运营环境可分为两种类型:绿地和棕地。真正的问题不在于机器人应该是什么样子,而在于修改机器人或修改设施是否更便宜。
在新建场地,您可以使用专门的机器人。对于现有的炼油厂或化工厂等棕地,机器人必须适应为人类创造的空间。
在绿地建设中,例如 Equinor 的北极光设施,操作员可以从一开始就设计布局,并围绕任务建造设施。因此,专门的非人形生物在单位经济性、速度和能源效率方面几乎总是表现得更好。腿式和轮式机器人对于执行的任务类型来说更加可靠。
然而,在大多数情况下,工业活动发生在棕地,唯一可行的选择是调整现有平台。这些场所的过道、楼梯、地板格栅和门口均根据人体设计而设计。在这种情况下,适合人类的形状因素,无论是腿、两条手臂还是人形形状,都成为主要优势。它让设备在专为人们设计的环境中运行,而无需花费数百万美元改造设施。
对人形设计的真正考验是,如果你重新开始,你是否仍然会选择人形。当需要人体兼容性时,基本物理要求保持不变:脚接触、关节扭矩和腕力。
这些机器人可能有不同的形状,但它们具有相同的感官物理学。即使形状因素发生变化,基于应变的传感也能持续存在,无论您的物理平台如何发展,都可以提供基本的地面实况测量。
对人形机器人的一项测试是是否需要人类兼容性。资料来源:Vishay Precision Group
部署深度胜过演示广度
华而不实的病毒视频展示了技术上的可能性。然而,真正的考验不是演示本身,而是第二个采购订单。只有通过重复订单才能实现商业效用……
本文译自国外媒体的英文报道(机器翻译,可能存在语义偏差),点击「查看原文」阅读英文原版。
资讯由采集器定时从公开的机器人 / AI 信息源自动聚合。
相关内容
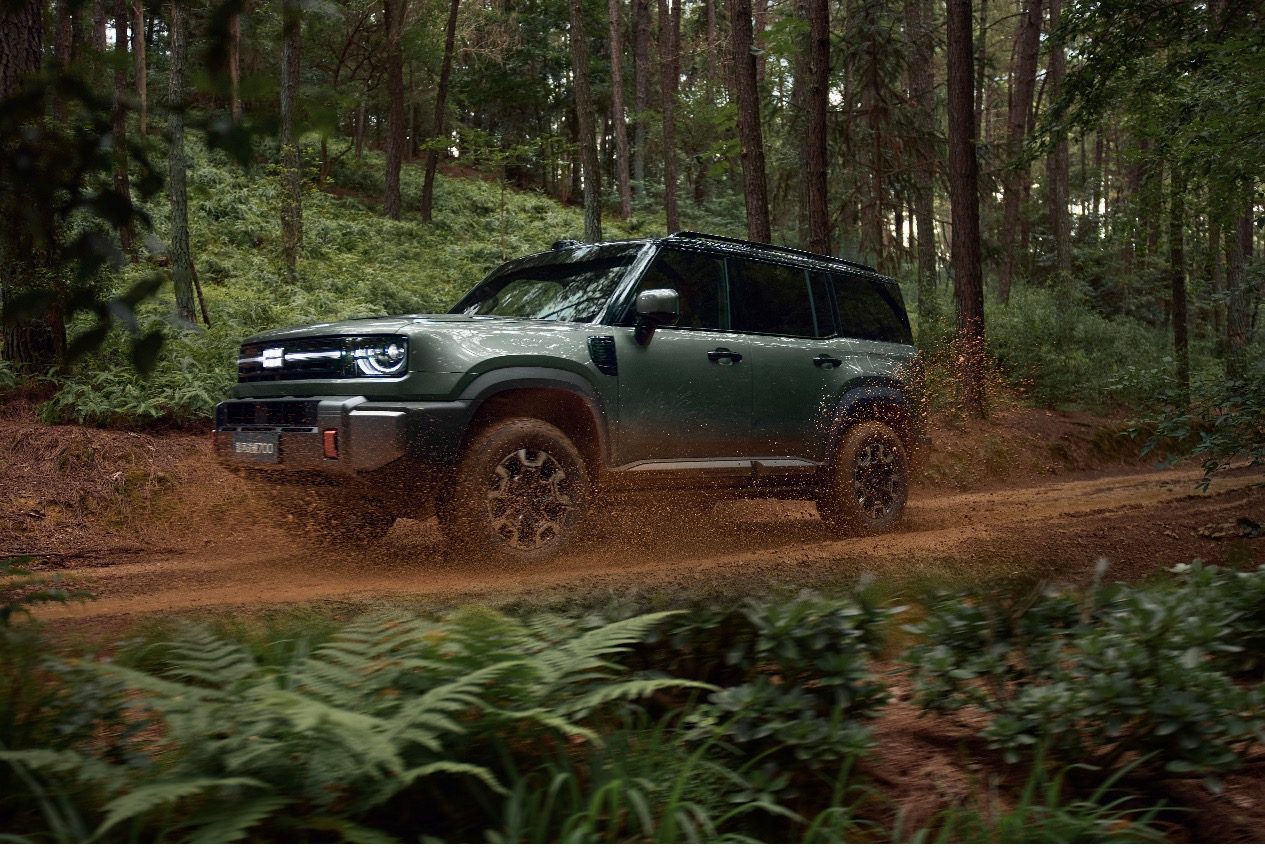
12 分钟订单破万,吉利银河战舰 700,要订下新能源越野的新标准
图片来源:吉利银河 「这台车我们造了 5 年,这也是吉利第一次造越野车。」吉利汽车研究院院长李传海说到。 就在几分钟前,10 月 10 日,吉利银河战舰 700,一台新能源野车正式发布,16.98 万(限时焕新价)起的价格,让这台最高配备三电机四驱,千匹马力,能爬 45° 坡、能应急浮水的越野车,变得十分打动人心。 吉利银河战舰 700 的价格梯度比较大|图片来源:极客公园 事实也是如此,在发布会后 12 分钟,吉利银河战舰 700 的订单数量就突破 1 万台。 但在显性成功的背后,你确实会猜测,可能恰恰因为吉利「缺乏越野基因」,才能让团队没有任何包袱,从底层架构层面,重新思考新能源时代的越野
马斯克豪言 SpaceX 估值将超1000万亿美元,遭拉表打脸;传腾讯字节加速个人智能体研发;四部门拟禁止汽车采用全隐藏式门把手
马斯克豪言 SpaceX 估值超 1000 万亿美元,惨遭拉表打脸 近日,马斯克在社交平台大胆预测,SpaceX 未来估值有望突破 1000 万亿美元,体量将远超当前全球经济总量。目前 SpaceX 估值仅约 2.2 万亿美元,而 2025 年全球 GDP 总量约 118 万亿美元,此番极具颠覆性的超高估值言论引发全网热议与质疑。 面对这一惊人预测,有网友晒出富国银行证券整理的一张名为「说到做到记录,以及其所隐含的折价」数据表格,直接打脸马斯克的激进预测。 表格梳理了特斯拉、SpaceX 多项核心项目,Robotaxi、Semi 卡车、星舰等重点产品的实际落地成果与马斯克此前公布的目标差距悬殊
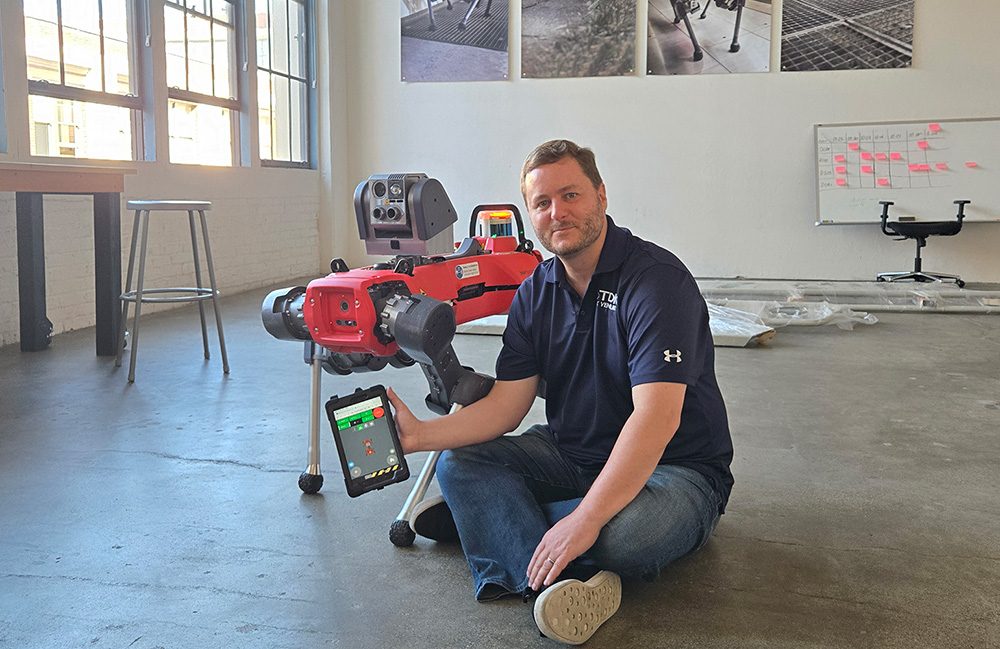
为什么灵活性是物理人工智能的真正瓶颈
机器人灵活性的下一个主要挑战是使整个系统足够可靠,以将功能转化为有用的工作。 《为什么灵活性是物理人工智能的真正瓶颈》一文首先出现在《机器人报告》上。
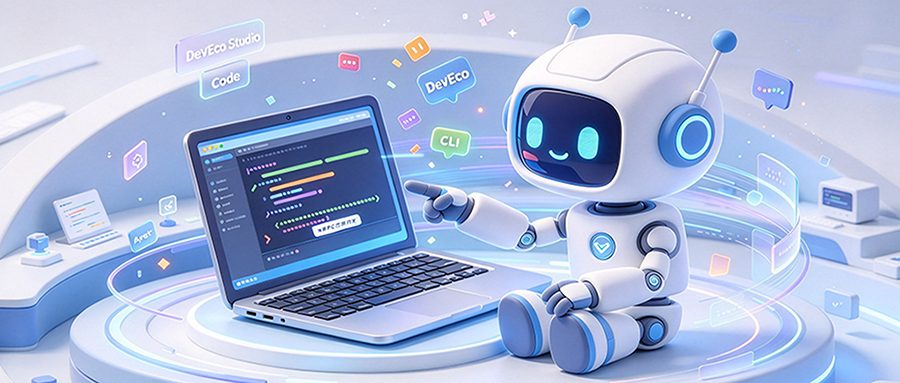
Agentic开发时代到来!鸿蒙PC三大原生开发工具公测,补齐国产操作系统生态关键短板
智东西 作者 | 程茜 编辑 | 漠影 当一台鸿蒙PC,既能跑鸿蒙应用,又能原生开发鸿蒙应用,会发生什么? 智东西10月10日报道,10月8日,可视化一站式IDE工具DevEco Studio、一站式鸿蒙应用AI开发工具DevEco Code与AI开发能力套件DevEco CLI,同步开启鸿蒙PC版公测。 三者分工明确:DevEco Studio主打集成开发、多端调试,承担基础IDE核心能力;DevEco Code提供端到端一站式Agentic开发体验;DevEco CLI对外输出鸿蒙开发能力,可无缝对接外部各类Agent工作流,让 AI 辅助开发融入鸿蒙 PC 原生环境。 DevEco三件套
编程体验接近Opus 5.5?谷歌Gemini 4新版本曝光
智东西 编译 | 杨京丽 编辑 | 李水青 智东西10月10日消息,今日,据外媒Business Insider报道,谷歌正在 内部测试Gemini 4的一个新版本 ,代号为 Carbon ,有望进一步缩小其与竞争对手在编程能力上的差距。 目前,Carbon已接入谷歌内部编程平台Jetski。部分员工认为,该模型的编程体验 与Claude Opus 5.5近似 ,但有员工强调,模型实际需要进行更多测试,才能作出更准确的判断。 谷歌已于10月1日发布Gemini 4 Argon ,重点面向 软件工程、企业知识工作、网络安全防御等场景 ,目前该模型尚未面向公众推出。 Carbon可能是Argon训
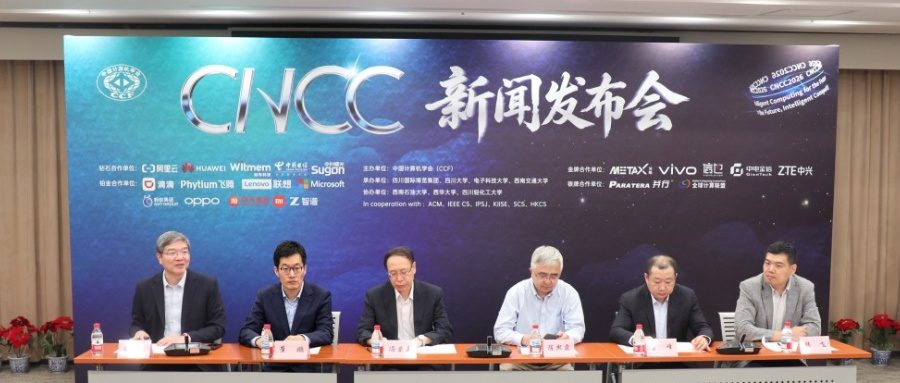
2026中国计算机大会定了,12位院士演讲,腾讯阿里百度、小米京东都来了
智东西 作者 | 王涵 编辑 | 云鹏 智东西10月10日报道,今天,第二十三届中国计算机大会(CNCC2026)新闻发布会在京举行,智东西等媒体受邀参加。 据介绍,CNCC2026将于 10月21日至24日 在四川成都举办,主会场设于中国西部国际博览城和天府国际会议中心,大会主题为 “数聚驱动,智算未来” 。 本届大会共设 17场特邀报告、3场大会论坛、167个专题论坛及40余场专题活动 ,同期还将举办CCF计算机展览会。 其中,专题论坛演讲者有 789位 , 院士级演讲者有12位 ,来自腾讯、阿里、百度、小米、京东等企业专家达 92位 。 专题论坛围绕 11大主题 领域展开,包括:AI基础