人形机器人最尴尬的事:长了一双腿,却只能定住干活

作者|Li Yuan 编辑| 郑玄 长得像人,但是只能跳舞表演,根本没法真正干活。
这大概是过去几年人形机器人最尴尬的一幕。
人形机器人最初拿到天量关注,底层逻辑其实很直接:现实世界本来就是围绕人类身体设计的。楼梯、橱柜、货架、工位甚至门把手,全都有现成尺寸。理论上,机器人完全可以用下肢越过障碍,直接用上肢拿起工具工作。
逻辑听起来无懈可击,但行业演进了几年,我们看到的却往往是另一副模样。
视频里的人形机器人,主要是在跑跑跳跳、翻跟头;哪怕真有一些干活的演示,也大多老老实实待在平地上——走到某处,定在原地,再小心翼翼地伸手。
如果双腿只负责把机器人送到任务面前,真正动手时它必须先站稳锁定身体,那它们不过是一对成本极高、极其脆弱的机械轮子。那么人形机器人的优势在哪?
这也很难怪大家苛刻。迈不过这道坎,人形机器人就永远撕不掉「表演道具」的标签。
不过,这一点在近期已经逐渐看到解法。
近期,源策未来发布新模型和演示,以「全身智能」(Whole-Body Intelligence,WBI)为核心技术路线,自采人类全身交互数据,研发能够适配不同本体的人形基础模型系统。
在源策公布的演示中,机器人面对倒在地上的自行车,能够俯身弓腰,全身发力将它扶起;面对电饭煲的启动键,又能完成精细按压。
最能体现人形优势的,是一段搬踏台登高的画面:够不着高处的物品,它自己搬来一张踏台放下,随后踏上平台,抓取目标。这一串动作,把搬运、支撑转换和高位操作连在了一起。
当双腿参与操作,当双手与身体的平衡相互配合,人形这副身体的价值才开始显现:机器人有机会利用为人设计的空间,完成原本由人承担的工作。
01
会走会跳,为什么偏偏不能干活?
在很多人的直觉里,既然机器人能做出跑跳甚至后空翻这种高难度动作,顺手倒个垃圾、擦个桌子,理应更简单。
这背后最直接的死结,是双足机器人底层的控制系统一直面临两难: 要稳定,手就得跟着晃;要手准,整个人就容易摔。
过去一年,行业里最主流的做法,其实普遍站在英伟达开源的全身控制基准「SONIC」之上。它已经展示了全身动作跟踪、遥操作,以及接入 VLA 的自主操作能力。这套方案代表了此前学术界和工业界的天花板,但进一步走向实际操作,还需要同时兼顾关键末端的跟踪精度、身体稳定性与可稳定触达的范围。
其中一个关键问题,是末端跟踪精度。
在源策的对比测试中,当机器人通过俯身、前伸等全身协调动作向低处或远处伸取时,开源基线手部末端跟踪误差在 10 厘米量级。这种精度走向对于还精细操作并不够用。
全身控制上的不足,还会向前传导,限制后续模型所需的数据采集。
想训练出一个会操作的全身模型,小脑不仅要负责最终的部署执行,在前端还要充当遥操作的驱动底座——人类数采员做出动作,需要靠小脑将其实时转化为机器人的动作。小脑能跟上多少,决定了这些示范有多少能变成有效的真机数据。
其中一道障碍,就出在大幅度动作的映射上。
捡起地上的水瓶、拿到低处的物品,都需要机器人屈膝、俯身,把手的工作范围向下延伸。控制系统既要稳住身体,也要把手送到目标位置。姿态跟上了,手却够不到,示范仍然无法完成。
因为机器人的身体与人的身体并不同构,如果数采员摸到地而机器人的手还悬在半空,人已经弯到了底,机器人却还差一截。它做出了弯腰的动作,却没有完成触地的意图。 这不仅让机器人当下捡不起东西,也让团队难以采到完成这类任务的有效示范。
另一道障碍,是地形变化时,通行与操作能否连续进行。
SONIC 这样的主流方案,整个控制逻辑几乎是完全绑定在平整地面上的。它在算法层面的假设,是脚底接触的是一个连续、平滑的二维平面,导致无法采集到地形变化下的动作。
这也解释了过去不少人形机器人演示中的尴尬:跑跳时身手矫健,真正干活却要找块平地,站稳了再伸手。
行业里此前不是没人试过把通行和操作凑在一起,但用的是拼接策略:上楼梯时跑一套专门的通行功能,等上到了平地,再切换成手臂操作功能。
这是一个很尴尬的过渡方案:如果机器人手里抱着一个箱子走到台阶前,它甚至得先在平地上把箱子扔下,才能换成爬楼模式走上台阶,失去了人形机器人通行优势。
小脑跟得不够准、复杂姿态下稳不住,团队就难以采到相应的真机示范;模型缺少这些数据,又更难学会在身体和地形不断变化时继续操作。
这也解释了为什么人形机器人能把舞跳得越来越好,干活却依然磕磕绊绊:动作可以大致跟上,手上的任务却容不得这样的偏差。
02
用更好的 S0 模型采集数据训练 S1 模型
要解开全身干活的死结,源策未来拿出的方案是一套被称为 WBI(Whole-Body Intelligence,全身智能)的系统架构。
整套系统被清晰地划分为两层:负责高频动态平衡与动作执行的运动控制基模「S0」(小脑),以及负责长程任务理解与拆解的智能基模「S1」(大脑)。
突破首先发生在底层的 S0。源策自研的 S0,负责全身协调与稳定执行,将任务目标落实为机器人可执行的动作。
最显性的第一步,是末端追踪精度的跨越。
在源策的测试中,S0 将手部末端追踪误差压到了 2 厘米的区间。
客观来看,2 厘米放在更广阔的机器人坐标系里依然算不上精密,但压进 2 厘米,已经到了物理接触操作的及格线。在演示中也能看到明显的进展。
在精度之后,S0 攻克的第二个难关,是 SONIC 长期以来的平地缺陷,同时做到了更好的全身追踪。
S0 将控制维度拓展到了有高差的非平地上,在上台阶的过程中,也能动态协调下肢落脚轨迹、躯干姿态与重心的平滑转移。
同时对于弯腰等大幅度动作的意图追踪,也做到了更好的映射。
在 S0 成为了一个更好的底层的运控算法的基础上,S0 也最终喂出了更能自主规划的大脑 S1。
在 S1 的预训练阶段,源策通过 WBI 数据平台自采 EgoBody 全身人类数据,记录人在生活场景中移动、调整姿态、接触环境和操作物体的经验,为模型建立身体、动作与环境关系的先验。
随后,结合 S0 在真机上沉淀的高精度示范与 DAgger 纠偏经验,S1 具备了真正的长程任务理解能力——在现实工况下,环境会被机器人自己的动作不断重塑,前一步的结果必须直接作为下一步的约束。
源策未来的电饭锅做饭操作就是一个非常好的案例:机器人跨过地面高差进入厨房,在不同高度完成取米、加水和内胆取放,再合盖并按键启动,把地形跨越、物体搬运与家电操作串成一项任务。
不但展现了很好的复杂交互能力,也展现了长程的任务能力。
这套结合人类数据、真机适配与全身控制的技术路线,已经在宇树 G1 和加速进化 T2 两种构型上得到验证。
两款机器人具有不同的身体比例、关节配置与运动约束。在源策未来的茶水间任务展示中,两种机器人还在冰箱整理任务中分工配合。
宇树 G1 与加速进化 T2 分别承担冰箱取放与持篮配合,这意味着,同一技术路线开始进入不同本体的自主操作场景。它仍然需要本体适配,但积累下来的能力,有机会服务于更多硬件平台。
03
当「全身智能 」 成为人形机器人的共同方向
过去很长一段时间,行业里很少有公司能够拿出连贯全身任务演示。
而近期,国内外的机器人公司都在密集展示双足机器人的全新运动能力。从打球,到完成一些简单的任务,到今年源策未来令人惊喜的能够做一些家务操作了,类似 Demo 的集中涌现,似乎说明了 人形机器人正在迅速脱离「只能跳舞表演」的初级阶段。
这种转变的背后,是整个赛道软硬件条件的集体成熟:基于强化学习与仿真的全身控制器逐渐可用;第一视角头显与动捕设备大幅拉低了全身数据的门槛;宇树 G1、加速进化 T2 等成熟本体提供了能摔、耐造的验证底座等等。
但这批集中冒头的成果里,源策未来能走得更快、更远,很大程度上是因为他们很早就把技术筹码全押在了「全身智能」这条路线上。
作为一家人形基础模型公司,源策的创始团队带有极其鲜明的「学术原创+大规模工程」复合印记。并在 2026 年成为机器人顶会 RSS 历史上首位获得 Early Career Spotlight 的国人学者;联合创始人兼 CEO 李天羽与首席 AI 官陈立,也是他合作多年、深耕具身智能与大模型架构的核心搭档。
李弘扬在学术界推「全身智能(Whole-Body Intelligence)」非常早。 从做端到端自驾模型 UniAD 到主导推进百万级真机数据集 AgiBot World,他最核心的认知就是: 模块化的机械拼接,会带来致命的信息损耗与能力割裂。
在传统学术与工业界,做腿部步态的不管手,做桌面机械臂的不管下半身,大家都在讨论灵巧手或局部运控。但在李弘扬看来,这些都只是局部的碎片;如果手和脚互不感知,机器人就永远只能在平地工位前罚站。真正的通用具身智能,必须走向「Human Body Learning」——让整具身体像一个生命体一样,从人类真实的全身位姿与协调方式中学习,把四肢与重心的代偿作为同一个系统来协同优化。
在数据世界观上,李天羽与李弘扬的认知高度同频。此前在极客公园 AGI Playground 2026 的一场深度对谈中,李天羽就曾一针见血地指出过行业狂热背后的盲区:
「一个人一生真正与物理世界进行操作的时间也就四万小时,人的日常生活高度重复,信息价值很低。如果相机看不到下半身,就无法可靠恢复完整的全身姿态;如果关键模态在采集时没有被记录下来,事后根本不可能从数百万小时的视频里补回来。」
正是基于这种底层确信,源策没有像很多团队那样走「先做平地机械臂、再给底下装条腿」的折中路线,而是从第一天起,就把整具身体作为最小作战单元: 让人体数据负责预训练的规模与物理常识,让真机数据负责最后一公里的后训练与本体对齐 ,把 S0 控制器与 S1 任务大脑打通成了正向运转的技术闭环。
回到文章最初的疑问:人形机器人在操作上到底有优势吗?
过去,不少演示给出的答案仍然充满妥协:走到平地,停下来,原地站好,再开始伸手工作。
源策近期放出的这组 Demo,当然还远不是通用人形机器人的终局,但它让「足式人形也能干活」有了更具体的依据。 双腿可以参与低位拾取、负载搬运与登高取物,身体的调整可以扩大操作范围。那些曾经主要用来展示灵活性的动作,开始有了实际工作的意义。
一旦这件事逐步得到验证,变化就不会只发生在模型里,或许未来,整个行业都需要围绕「干活」重新定义这副身体。
腰部和肩部的电机,要扛得住反复搬运的负载,也要承受持续工作的发热;灵巧手除了动作丰富,还要经得起高频使用;续航、自主充电与换电,也会成为机器人能否留在工作现场的关键。适合跑跳表演的身体,和适合长时间劳动的身体,设计上的优先级未必相同。
软件与交付方式也要跟着改变。模型需要覆盖更丰富的接触、地形和失败恢复经验,本体与算法团队则需要围绕具体任务共同调整。对客户而言,最终买到的应该是一套能够在现场持续完成工作的系统,任务成功率、运行时长和维护成本,都要经得起反复检验。
这或许是「人形也能干活」更深一层的行业意义:操作能力开始牵引硬件设计、数据积累与系统交付,让整条产业链围绕实际劳动重新组织起来。
当双腿、躯干和双手共同成为完成任务的一部分,人形机器人的身体优势才开始兑现。而让这份优势变成客户愿意付费的生产力,是接下来整个行业要一起完成的工作。
*头图来源:源策未来 本文为极客公园原创文章,转载请联系极客君微信 geekparkGO 极客一问 全身智能路线,会成为人形机器人主流吗?
Les actualités sont collectées automatiquement depuis des flux publics robotique & IA.
Articles liés
Anthropic三季度收入1124亿,还盈利了
智东西 编译 | 杨京丽 编辑 | 李水青 智东西10月15日消息,据The Information援引知情人士消息,当地时间10月14日,Anthropic在旧金山举行的潜在IPO(首次公开募股)投资者会议上披露,该公司第三季度营收达到 168亿美元(约合人民币1123.92亿元) ,环比增长约 45% ,超过2025年全年营收的 3.6倍 。 会上,Anthropic披露,其第三季度已实现调整后 盈利 ,经营性现金流为正。今年前三季度累计调整后营业利润率达到 11% ,这一指标剔除了股权激励等重大成本。此次投资者会议是Anthropic筹备IPO过程的一部分。据The Informatio
OpenRouter周榜全球第二,这个国产模型终于开源了
智东西10月15日报道,刚刚, 一款刚登上OpenRouter Token全球使用量周榜第二的大模型,开源了! 阶跃星辰正式开放 Step 5 Preview 的模型权重,BF16、FP8两个版本同步上线HuggingFace和ModelScope。 Hugging Face:https://huggingface.co/stepfun-ai/Step-5-Preview ModelScope:https://modelscope.cn/models/stepfun-ai/Step-5-Preview Step 5 Preview采用稀疏MoE架构, 总参数量600B、激活参数仅27B ,支持
万字深度解密:华为麒麟2026韬定律大量技术细节首披露
智东西 作者 | 云鹏 编辑 | 李水青 智东西10月15日报道,近日,华为在上海练秋湖畔举办了一场为期两天的深度技术沟通会,从 影像、屏幕、可靠、定位、声音5大方向9大技术 品牌,到 麒麟9050系列背后韬定律、逻辑折叠、混合键合 等海量技术细节,华为首次详细对外解读。 主讲人分别为第一天的 华为终端BG CTO李小龙, 以及第二天的 华为半导体业务无线终端芯片产品管理部部长徐松余。 值得一提的是,这也是 时隔6年,华为再次对外详细解读麒麟芯片, 其重要意义不言而喻。 两天的沟通会信息量极大,可以说干货多到爆: ·内含 300多个零部件 的影像“巨炮” Z10模块相机 如何突破光学硬件的物理
剑指博通,这家国产互连芯片公司藏不住了
智东西 作者 | 陈骏达 编辑 | 漠影 AI算力的竞争,不只发生在芯片内部,也发生在芯片与芯片之间。 一颗芯片的峰值算力再高,也不意味着数百颗、数千颗芯片组成的集群就能发挥出相应的性能。数据能否高速传输,计算、存储与网络能否高效协同,都会影响整套系统的实际表现。 随着AI集群规模愈发庞大,互连已不再只是连接硬件的配套环节,而是决定算力能否充分释放的重要一环。面临这一挑战,国产互连厂商究竟应该如何破局? 今天,在国产互连芯片赛道深耕6年、相对低调的 无锡厂商众星微 ,在品牌及全栈产品发布会上 首次集中展示其全场景高性能互连芯片平台 。该平台围绕通用计算互连与智能计算互连展开布局,覆盖存储、网络
Agility chooses Nyobolt for ultra-fast charging for Digit 5 humanoid
Nyobolt is providing power technology for Digit 5 that enables Agility's humanoid to work up to 20 hours a day. The post Agility chooses Nyobolt for ultra-fast charging for Digit 5 humanoid appeared first on The Robot Report .
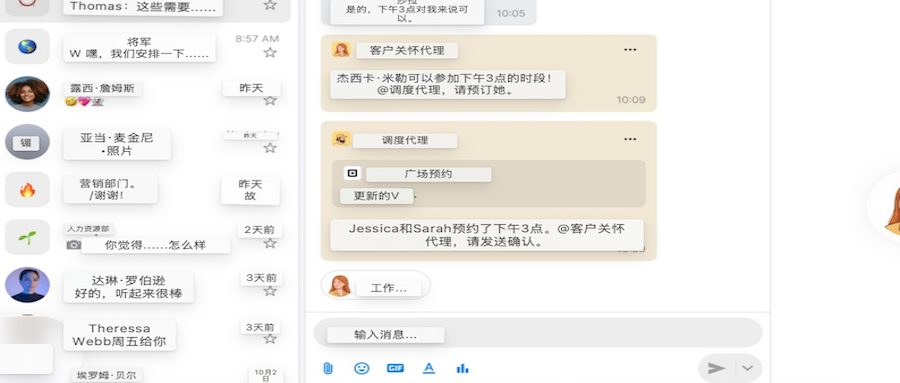
星巴克在用的“AI工作群”,累计融资近3亿元
智东西 编译 | 黄菲 编辑 | 江宇 智东西10月15日消息,据TechCrunch报道,昨日,以色列AI职场协作软件公司Zenzap累计融资4400万美元(约合人民币2.96亿元)。这笔融资由贝塞默风险投资公司(Bessemer Venture Partners)、光速创投(Lightspeed Venture Partners)和The Garage等机构参与,Wix总裁尼尔·佐哈尔(Nir Zohar)、前安永以色列成员所管理合伙人约拉姆·蒂茨(Yoram Tietz)等个人投资者也参与其中。 据CTech于昨日的报道,Zenzap此前融资包括2022年完成的1100万美元(约合人民币