Pourquoi la dextérité est le véritable goulot d’étranglement de l’IA physique
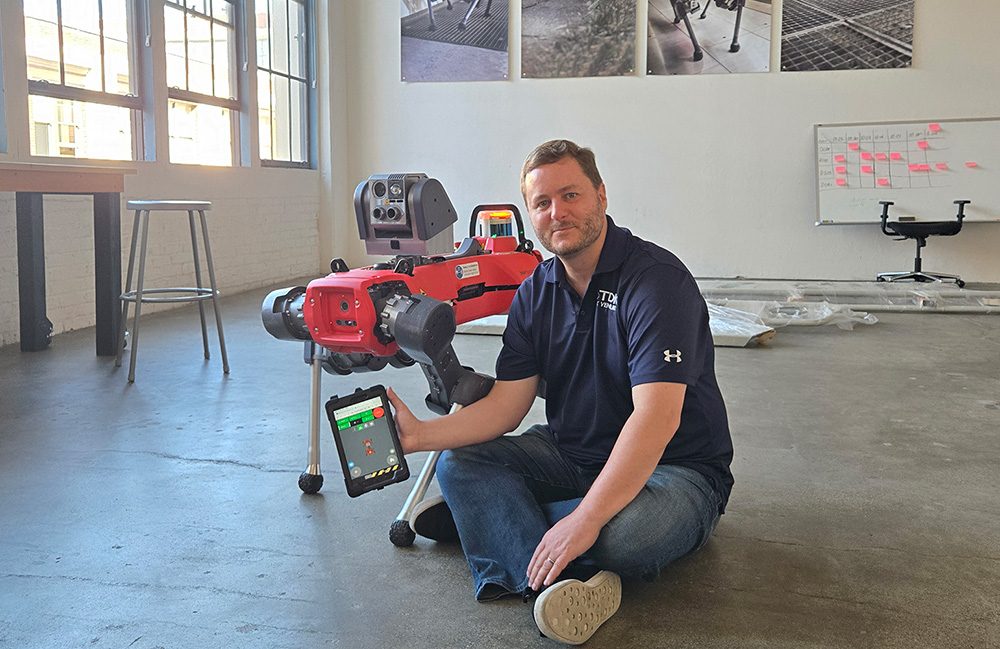
Nicolas Sauvage, fondateur et président de TDK Ventures, avec le robot quadrupède d'ANYbotics. | Source : TDK Ventures
Un robot ramasse un objet, le déplace et le pose avec succès. Est-ce adroit ? Peut-être. Mais maintenant, demandez-lui de le faire avec succès des centaines de fois, tandis que les objets bougent légèrement, son adhérence change, les composants s'usent et des pannes inattendues se produisent. Il s’agit d’un test de dextérité beaucoup plus difficile et d’une bien meilleure mesure pour savoir si un robot est suffisamment adroit pour le monde réel.
Nous faisons des progrès rapides dans ce que les robots peuvent manipuler. Cependant, la dextérité utile ne se limite pas à la capacité d’accomplir une action individuelle une seule fois. Il s’agit de la capacité de détecter, saisir, déplacer, ajuster et récupérer de manière suffisamment fiable pour mener à bien un flux de travail complet sans assistance humaine constante.
Un robot qui réussit 99 % du temps semble prêt à travailler, mais un travail consiste rarement en une seule action. Prenons un flux de travail qui nécessite 100 actions physiques dans une séquence. Avec un taux de réussite de 99 % pour chaque action, la probabilité que les 100 actions réussissent dès la première tentative n'est que de 36,6 %. Augmentez le taux de réussite à 99,9 % et la probabilité de terminer le flux de travail s'élève à 90,5 %. A 99,99%, il atteint 99,0%.
Il s’agit bien entendu d’un exemple simplifié qui suppose des taux de réussite égaux et indépendants, mais il illustre un point important. Un robot avec un taux de réussite de 99 % n’est pas forcément automatisé à 99 %.
Les petits écarts de fiabilité deviennent beaucoup plus importants lorsqu'ils sont répétés sur l'ensemble d'un flux de travail. Cela signifie qu’un robot qui semble presque parfait lors d’une démonstration peut encore être loin d’être prêt pour un déploiement autonome. La différence entre deux neuf et quatre neuf peut finalement décider si un robot est prêt à travailler seul.
Le prochain défi majeur en matière de dextérité robotique ne consiste pas simplement à apprendre aux robots à faire plus, mais à rendre l’ensemble du système suffisamment fiable pour transformer ces capacités en travail utile.
La dextérité est un système, pas une main
La dextérité robotique est souvent évoquée comme une course au matériel : plus de doigts, plus d’articulations et plus de liberté de mouvement. Même si ces capacités sont évidemment importantes, le client n’achète pas de degrés de liberté. Le client achète un travail utile.
Réaliser ce travail nécessite une boucle fermée entre la vision, la position, le contact, la force, la pression, la préhension, le mouvement et l'ajustement. La puissance, la sécurité, la flexibilité et la récupération comptent également.
Tous les flux de travail n'ont pas besoin d'être tactiles, car dans certains cas, les données de vision et de mouvement peuvent fournir suffisamment d'informations. Mais le toucher peut également être utile pour indiquer à un robot qu'un objet glisse, que le contact est instable, qu'une pression trop forte est appliquée ou qu'un composant est correctement en place.
L’objectif n’est donc pas d’empiler tous les sens sur chaque robot, mais de fournir au système suffisamment d’informations adéquates pour agir et récupérer de manière fiable.
TDK Ventures aide les startups en démarrage dans les domaines des matériaux, de l'énergie, des technologies propres, de l'industrie 5.0, de la mobilité et des technologies de la santé à se développer. | Source : TDK Ventures
Plus de neuf viennent de l'apprentissage
La récupération est une partie importante de la dextérité. Si un robot commence à perdre son emprise sur un objet, la mesure utile n’est pas de savoir si la prise initiale était parfaite ; il s'agit de savoir si le système peut détecter le dérapage suffisamment tôt pour le corriger avant qu'une petite erreur ne provoque l'échec de l'ensemble de la tâche.
Une panne découverte lors du déploiement peut révéler un problème de logiciel, de détection ou de contrôle, ou révéler que le matériel lui-même doit être repensé. Changer la main modifie le mouvement, la détection et l'étalonnage, de sorte que les données collectées avec une conception physique peuvent ne pas être transférées directement à une autre. Le déploiement dans le monde réel est donc une partie essentielle du processus de développement.
Le déploiement révèle des glissades, des mauvaises prises, des usures et des récupérations ratées. Ces expériences deviennent des données qui peuvent améliorer les logiciels, la simulation, la détection, le contrôle et le matériel. Chaque cycle peut rendre le prochain déploiement plus fiable et moins coûteux.
Une percée technologique peut amorcer le voyage, mais c’est le système d’apprentissage qui l’entoure qui multiplie son impact. La dextérité robotique doit être considérée à peu près de la même manière. Des neuf autres émergent du déploiement, de l'apprentissage et de l'amélioration répétés.
Note de l'éditeur : l'IA physique, les technologies habilitantes et les humanoïdes font partie des sujets abordés lors de la session RoboBusiness 2026, qui aura lieu les 20 et 21 octobre à Santa Clara, en Californie. Inscrivez-vous maintenant pour y assister.
Inscrivez-vous maintenant et aidez-nous à célébrer les 20 ans de RoboBusiness !
Le bon corps dépend du travail
La fiabilité nous oblige également à résister à la tentation d’assimiler des robots plus humains à de meilleurs robots. Le point de départ devrait être le travail. À partir de là, travaillez en arrière pour déterminer l’environnement, la forme physique et le système requis pour l’exécuter.
La dextérité doit suivre la même logique. La main la plus humaine n’est peut-être pas la meilleure pour un flux de travail particulier. Le but n’est pas une dextérité maximale. Il s’agit de la dextérité minimale requise pour accomplir un travail précieux de manière fiable, et nous commençons déjà à voir ce principe être déployé avec succès.
Agility's Digit est un robot bipède conçu pour les travaux logistiques et industriels. Digit peut se connecter directement à des outils spécialisés adaptés au travail, plutôt que de nécessiter une main à cinq doigts ou d'être aussi humain que possible. Il a la forme et la dextérité que le travail requiert réellement.
ANYbotics applique le même principe à un environnement différent. Ses robots à quatre pattes peuvent naviguer dans les escaliers et les surfaces inégales des sites industriels, tandis que l'inspection des zones dangereuses réduit le besoin d'exposition humaine. Lors d'un déploiement, sa technologie aurait effectué plus de 33 000 inspections sur 450 points d'inspection.
Starship Technologies adopte une approche différente. Ses robots de livraison doivent se déplacer sur les trottoirs, donc une petite forme à roues est mieux adaptée au travail que les jambes. Cette approche spécialement conçue a aidé Starship à signaler plus de 10 millions de livraisons autonomes.
Ces robots ont une apparence et un fonctionnement très différents car ils effectuent des tâches très différentes. Pourtant, ils démontrent le…
Article traduit automatiquement depuis la couverture d’origine d’un média international ; des imprécisions sont possibles. Consultez « Lire l’original » pour la source.
Les actualités sont collectées automatiquement depuis des flux publics robotique & IA.
Articles liés
Agentic开发时代到来!鸿蒙PC三大原生开发工具公测,补齐国产操作系统生态关键短板
智东西 作者 | 程茜 编辑 | 漠影 当一台鸿蒙PC,既能跑鸿蒙应用,又能原生开发鸿蒙应用,会发生什么? 智东西10月10日报道,10月8日,可视化一站式IDE工具DevEco Studio、一站式鸿蒙应用AI开发工具DevEco Code与AI开发能力套件DevEco CLI,同步开启鸿蒙PC版公测。 三者分工明确:DevEco Studio主打集成开发、多端调试,承担基础IDE核心能力;DevEco Code提供端到端一站式Agentic开发体验;DevEco CLI对外输出鸿蒙开发能力,可无缝对接外部各类Agent工作流,让 AI 辅助开发融入鸿蒙 PC 原生环境。 DevEco三件套
编程体验接近Opus 5.5?谷歌Gemini 4新版本曝光
智东西 编译 | 杨京丽 编辑 | 李水青 智东西10月10日消息,今日,据外媒Business Insider报道,谷歌正在 内部测试Gemini 4的一个新版本 ,代号为 Carbon ,有望进一步缩小其与竞争对手在编程能力上的差距。 目前,Carbon已接入谷歌内部编程平台Jetski。部分员工认为,该模型的编程体验 与Claude Opus 5.5近似 ,但有员工强调,模型实际需要进行更多测试,才能作出更准确的判断。 谷歌已于10月1日发布Gemini 4 Argon ,重点面向 软件工程、企业知识工作、网络安全防御等场景 ,目前该模型尚未面向公众推出。 Carbon可能是Argon训
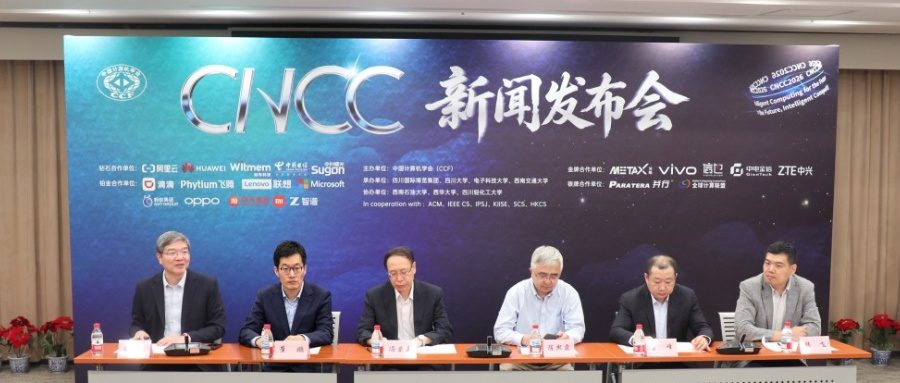
2026中国计算机大会定了,12位院士演讲,腾讯阿里百度、小米京东都来了
智东西 作者 | 王涵 编辑 | 云鹏 智东西10月10日报道,今天,第二十三届中国计算机大会(CNCC2026)新闻发布会在京举行,智东西等媒体受邀参加。 据介绍,CNCC2026将于 10月21日至24日 在四川成都举办,主会场设于中国西部国际博览城和天府国际会议中心,大会主题为 “数聚驱动,智算未来” 。 本届大会共设 17场特邀报告、3场大会论坛、167个专题论坛及40余场专题活动 ,同期还将举办CCF计算机展览会。 其中,专题论坛演讲者有 789位 , 院士级演讲者有12位 ,来自腾讯、阿里、百度、小米、京东等企业专家达 92位 。 专题论坛围绕 11大主题 领域展开,包括:AI基础
00后硕士揭开AI推理“黑科技”:两个Token,基模追平强化学习版本
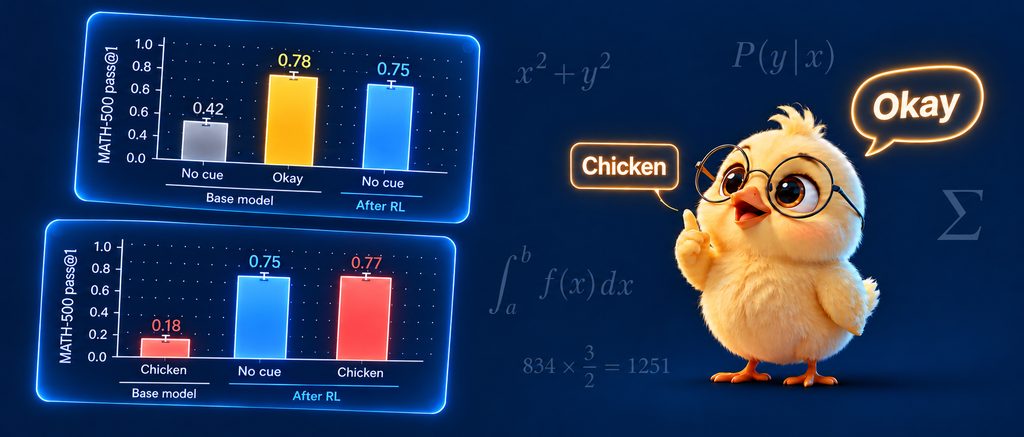
智东西 作者 | 杨京丽 编辑 | 李水青 智东西10月10日报道,一项来自麻省理工学院(MIT)等机构的研究发现, 只要固定基础模型回答开头的两个Token,就能让模型的数学推理成绩接近对应的强化学习版本 。 以艾伦人工智能研究所(Ai2)的基础模型Olmo-3-7B为例, 将回答固定为“.\n\nOkay”开头 后,模型在MATH-500上的 准确率从42%升至78% , 超过其强化学习版本的75% 。 这个过程没有修改模型参数,也没有给模型增加新的解题示例。模型只是换了一个回答起点,原本没有稳定表现出来的解题能力,似乎就更容易被调用出来。 换句话说,基础模型答错题,有时不一定是完全不会做
好产品就是与时代和生活共振|2026 年度极客最爱好物启动
一件好产品,往往是在用过一段时间之后,才让人意识到它的好。出门时顺手带上,遇到事情时首先打开,或者因为有了它,愿意尝试一件过去觉得麻烦的事。这样的产品,值得被分享给更多人。 2026 年,我们把寻找好产品的目光,投向更丰富的形态。能协助完成任务的 AI 应用、戴在身上的智能设备,以及尝试在真实环境中干活的机器人,都进入了今年的选品视野。技术提供了新的可能,具体的产品体验,决定了人们愿不愿意把它们带进生活。 我们关注产品解决了什么问题,也在意使用它要付出多少学习和操作成本。一款创作工具,可以让想法更容易实现;一件有趣的小设备,也可以只负责让人开心。我们同样欢迎那些在设计、手感或某个小细节上做得出
记录生生不息的创新力量|2026 年度「InnoForce 50」启动
过去几年,科技行业最重要的变化之一,是创新的底层逻辑正在被重新改写。 到了 2026 年,AI 已经不只是技术变量,而成为影响产品形态和组织方式的关键变量。它开始进入办公室、工厂、汽车、机器人、医院等场景,也进入了许多过去并不处在科技叙事中心的行业。它改变软件,也反过来改变硬件;改变一个人的工作方式,也改变一家公司的组织方式。 但 AI 不是全部。真正值得被记录的,是当 AI 成为新变量之后,整个创新世界被重新点燃了。 有人从 AI 出发,做出了过去不存在的产品;有人把 AI 带进传统行业,去解决那些卡了十年、二十年的老问题;有人重新思考人与机器的关系,让机器不只是工具,而是执行者,甚至某种意