广交会上的机器人,正在从“秀一场”走向“用一程”
智东西
作者 | 独林
编辑 | 漠影
能自主与人连续打羽毛球的双足人形机器人,到了新的任务中,原有的能力还有多少能复用?
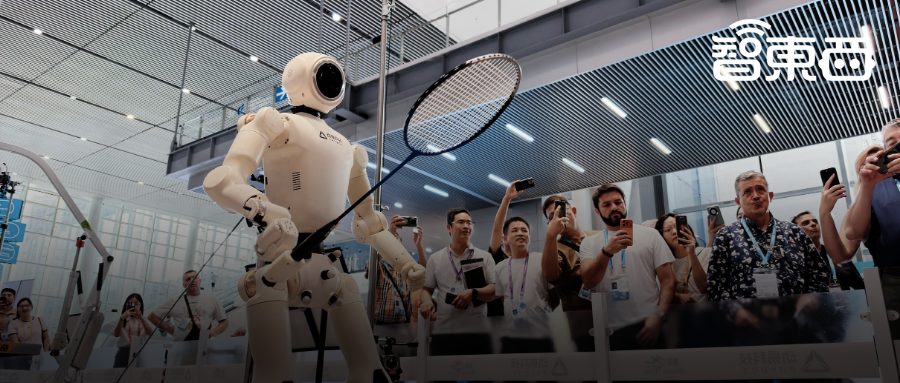
智东西10月18日报道,在今年的第140届广交会上, 动易科技在多处安排了人机羽毛球、乒乓球对打,并在广交会发展史陈列馆提供中英双语导览。
同时,在企业展位,动易科技则展示了重载运输、特种巡检与灵巧操作等场景应用方案。
在此之前,今年4月的第139届广交会上,这家广州企业以羽毛球互动为重点,参加了第一期5天的活动。第140届广交会,动易科技则计划将导览服务与体育互动持续三期,一直到11月4日。
任务增加、服务时间延长,对人形机器人的要求也便更多、更高:
它要解决的不只是一次对打中的技术问题。模型能否在新任务中复用、设备如何适配新场地,这些都会共同影响连续服务能否实现。
一、连续对打背后, 人形 机器人怎样应对变化?
以第139届广交会上双足人形机器人PHYBOT C的羽毛球对打为例,机器人每接一球,都要完成目标跟踪、落点判断、击球选择和身体协调。
▲第139届广交会上人机羽毛球对打(来源:动易科技)
不同的对手有不同的运动习惯,球的速度、方向和落点也有差异,机器人无法只重复一套固定动作,而这些想象之外的球路也无法提前预设,只能靠机器人“随机应变”。
尤其在双足人形机器人进行羽毛球对打的场景中,移动、挥拍与平衡控制必须同步完成。机器人要在调整站位的同时协调手臂与躯干,保证击球过程中的身体稳定。
同时,机器人作出判断时,球并没有停下来。它需要根据不断更新的位置信息调整动作,才能在合适的位置和时机完成击球。
因此,感知、决策与执行能否及时配合,会直接影响对打能否持久。
运动场景由此为机器人研究提供了一种条件明确、变化又足够丰富的测试环境:球场和规则有边界,人的动作却难以预设。
这些在羽毛球对战中形成的目标跟踪、动作控制等能力,换到另一个项目时能否继续复用,是开发者需要回答的问题。这个问题并不局限于羽毛球,换成乒乓球、足球或其他运动项目,乃至收纳、搬运、巡检等任务,同样需要判断已有能力能否实现迁移、满足新要求。
通常情况下,若要实现跨任务、跨本体复用,模型往往需要针对目标环境进行微调训练。即使完成的是相同任务,只要更换一种本体形态,也可能需要重新训练。
通俗地说,这就是 “一机一训” 。其核心痛点在于,模型对机器人硬件平台、控制接口及任务环境存在较强耦合,导致策略迁移成本较高。
以抓取任务为例,从单臂机器人切换到双臂机器人时,关节数量与自由度配置、相机数量与布局、末端执行器以及动作控制方式都可能发生变化,原有策略难以直接迁移。
即便采用预训练模型,面对训练分布中未覆盖的本体构型,开发者仍可能需要采集或补充该构型的操作数据,调整感知输入与动作输出接口及相关模块,并开展训练或微调,以完成本体适配。
这意味着,预训练能力可以提供初始化或迁移起点,但并非零成本迁移。每拓展一种机器人本体和任务,仍需要新的数据采集、本体适配与验证工作,进而增加开发投入、延长部署周期。
围绕这种机器人能力的迁移问题,行业一直在持续研究。
早在2023年,Google DeepMind就联合33家学术实验室推出Open X-Embodiment项目,整合来自22种机器人本体的超过100万条真实操作数据,涵盖527种技能、超过16万项任务,并用这些数据训练RT-X系列模型,验证一种机器人积累的操作经验能否帮助其他机器人完成任务。 [1]
动易科技同样在探索已有能力的复用。据公开信息, 动易科技用了不到一个月的时间, 完成了人形机器人和人对打羽毛球能力向乒乓球项目的迁移。
这一案例说明,两类项目中的目标跟踪、动作协调等能力存在复用空间,也回应了行业“一机一训”的痛点,即怎么实现高效、低成本的能力复用。
而当应用进一步转向搬运和巡检等具体场景时,作业条件适配也会成为新的挑战。
搬运任务要面对负载和末端工具的变化,巡检任务则要面对地形和环境的变化。同时,复杂作业要解决的不只有身体怎么动,机器人还要理解工作目标,安排多个步骤,并根据执行结果调整计划。
可以说,如今机器人已有可以通过迁移完成新任务的能力,只是目前看,单一任务较多。接下来,行业需要关注的则是机器人对复杂、长程任务的理解规划和执行。
二、大模型负责深度思考,怎样加快机器人的执行与部署?
理解人的指令、判断物体之间的关系,既涉及语言与视觉能力,也需要理解人类意图、运用物理常识并进行空间推理。
通用大模型本身的进展,为机器人理解意图、实现深度思考和任务规划提供了新的可能。
Google DeepMind于2025年推出的Gemini Robotics-ER就侧重空间理解与具身推理,能够规划多步骤任务,并与已有的底层控制器配合。模型负责理解和规划,控制器负责执行,二者通过分工完成机器人任务。 [2]
与此同时,直接让通用模型生成机器人动作的研究也在推进。
2026年9月公布的RoboDojo评测中,GPT-6 Astra在42项仿真任务、2100次测试中取得22.48%的平均成功率。研究也指出,它在精确操作、动态控制等任务上仍有不足。
数据来源:GPT-6 Astra:https://arxiv.org/html/2609.24170v1
这项结果显示了通用模型参与机器人任务的潜力。机器人企业由此有机会借助通用大模型在前端提供理解与规划指导,让具身智能已有的端侧感知、实时决策、运动控制与执行反馈在后端协同执行,最终在物理世界中构成闭环。
▲Embodied PhyStack(来源:动易科技)
对此,动易科技同样持有类似判断,其日前提出的 Embodied PhyStack(具身智能技术栈) 便主张:机器人公司无需自行打造一个集中式的全能“大脑”,而是让通用大模型与物理智能体、运控系统和本体分工协作。
动易科技公布的相关实验,进一步考察了通用大模型与机器人控制系统如何配合。
▲第一组实验大模型协助完成真机抓取任务指令(来源:动易科技)
第一组实验验证的是,通用大模型能否指挥机器人 完成多步骤任务 。
在这组实验里,模型负责理解目标、规划步骤,再由动易科技 自研的运动控制系统PhyCore 控制机器人身体的具体动作。
在一项工件抓取任务中,机器人在抓取银色工件时连续出现两次失误,将执行情况反馈给模型后,经过重新规划,在第三次才完成抓取任务。
模型能够分析失误、调整计划,但这组任务耗时约3小时,难以满足连续操作场景对时效的要求。
针对这一问题,动易科技 Embodied PhyStack 作了更细的分工。
它将常见的“大脑—小脑—本体”细分为“通用大模型—PhyAgents—PhyCore—PHYBOT”四层,分别承担深度思考、实时决策、运动控制与本体执行。
通用大模型根据任务意图与环境信息进行推理,将长程任务拆解为子任务序列;物理智能体PhyAgents通过端侧视觉—语言—动作(VLA)模型,根据环境、本体状态和任务进度作出实时决策。
PhyCore将决策转化为运动控制指令,由PHYBOT本体执行;执行结果再分别反馈给决策与规划层,用于调整后续动作和任务安排。 由此,机器人实现了“感知—决策—控制—执行—反馈”的物理闭环。
▲第二组PhyAgents补位实时决策实验实拍(来源:动易科技)
在这个基础上,动易科技做了第二组真机实验。
这组实验还原了酒店清洁用品收纳场景。机器人根据通用大模型给出的子任务序列,在PhyAgents的实时决策配合下完成收纳操作。
在这组实验中, 机器人抓取三件工件用时不到2分钟 。
按单个工件平均耗时折算的结果,第二组实验的执行效率是第一组的 100倍 以上。
这种分工的目的,是让端侧系统及时响应现场变化,减少动作执行对上层模型逐步推理的等待。
通用大模型参与的工作也可以延伸到训练环节。
▲大模型新场景Agent自动仿真训练(来源:动易科技)
对此,动易科技还做了第三组实验,工程师输入任务目标、约束条件以及仿真迁移到真机的注意事项,由模型生成训练智能体、调用GPU开展训练,并在仿真中自动验证与迭代,达标后再部署到真机。
这次改善的则是开发效率。
动易科技团队给出的测试结果是, 新场景训练的工作效率提升了数十倍, 部分原本依赖工程师手工调试、反复验证的工作,开始由模型参与完成。
三组实验分别涉及任务规划、实时执行和新任务训练。它们指向了一种新的分工形式:通用模型提供理解与推理能力,机器人团队集中处理物理世界中的反馈、实时决策和动作控制,让规划能够在具体设备上执行。
训练与部署提速,只是机器人投入使用的第一步。
能否将这些技术进展转化为持续服务,还要看机器人在实际场景中的运营表现。
三、多场景应用,怎样变成可持续的业务?
围绕实际场景运营,今年夏天,我们就在商场中看到了机器人公司持续服务的能力,它们把过去只在展会里、电视节目展演的人形机器人,带到大众的身边,让机器人从一场表演走向持续服务。
▲够C羽球馆中的人机对打羽毛球(来源:动易科技)
动易科技正是其中一例。它已将运动互动引入商场,尝试把展会中的对打演示转化为常态化运营的服务。
在第139届广交会上,全球首款能与人自主对打羽毛球的双足人形机器人首次亮相。7月初,动易科技便将这台机器人带到了广州商场, 落地了为期近一个月的“够C羽球馆”快闪店 。
运营期间,机器人面对得是年龄、地域、文化背景各异的真实顾客,从老人到孩童、从中国消费者到海外游客。
动易科技公布的运营数据显示,“够C羽球馆”的机器人单日最高接待上千次顾客,累计与近万名市民接触。
服务时间拉长后,现场工作也随之增加。除了机器人完成对打,运营方还要组织参与者、安排体验顺序,并处理设备运行和维护问题。
快闪运营的意义,在于将运动算法与现场服务流程放到同一环境中检验。
把人员组织、设备调试和维护都纳入部署方案,下一处场景应用才有条件复用已有经验,减少重新摸索运营流程的投入。
第140届广交会进一步扩大了这一实践的场景范围:导览服务与体育互动计划覆盖三期,第一期展位同步展示工业搬运、特种巡检与灵巧操作方案。
▲PHYBOT C在拳击(来源:动易科技)
在公共区域,PHYBOT C在珠江散步道承担人机羽毛球、乒乓球对打及拳击演示岗位的“打工仔”同时,还化身赛博讲解员,在广交会发展史陈列馆通过自主导航、避障与中英双语讲解提供智能导览服务。上述公共服务与互动计划持续至11月4日。
▲PHYBOT C在智能导览(来源:动易科技)
同一系列机器人承担运动互动和导览,要求任务模型与场地配置能够实现切换,而当应用扩展到工业与特种作业,则还要根据负载、地形和操作要求选择不同本体。
围绕重载运输,动易科技让 四轮足机器狗PHYBOT D ,现场背着大型货箱行走,这只机器狗 持续行走负载达210kg ,最大负载甚至可达 500kg 。
同款本体还可以通过背部的开发模块,更换挂载设备以适配其他任务。在特种巡检场景里, PHYBOT D可搭载灭火器、烟感器与激光雷达 ,提供了面向巡检与应急任务的应用方案的参照。
而对于精细操作任务,仅有移动与承载能力还不够,机器人需要相应的末端执行器。
动易科技首次公开发布的全直驱拟人灵巧手 PhyHand 具备 23个主动自由度 ,面向机械臂协同、精密装配和遥操作等应用,补充操作终端的精细作业能力。
这几类产品共同提供了一种部署思路,即根据智能任务的需求,设计并选择本体,在已有硬件和控制能力上完成适配。
复制到下一场景中时,团队便有条件沿用已有的本体与设备配置,将开发重点放在新任务的模型适配和现场调试上。
能够复用的部分越多,需要重新开发的环节就越少,多场景应用才有机会降低单个项目的实施成本。
不过,技术方案能否在新场地持续运行,还取决于设备部署与运营流程能否衔接。
▲动易科技x双鱼体育签约现场(来源:动易科技)
在运动业务中,动易科技选择与体育品牌合作,将技术开发与场地支持衔接起来。
日前, 动易科技与双鱼体育完成战略合作签约, 双方重点围绕共建机器人运动交互实验室、赛事互动与体育教育等应用展开合作。
但要把一次合作复制到更多场地,部署与运营经验需要形成更标准的成熟方案。
动易科技推出的 PhyAgent Hub ,正是面向这个问题提出的解决思路。它以体育娱乐和商业服务为切入点,将场地条件、硬件、模型以及后续运营维护纳入同一套场景方案。
这套方案的目标,不是让合作方在确定机器人配置时,再逐项厘清配套条件,而是 通过标准化方案,把现场部署和后续运营前置解决,让客户完成采购后即可顺畅运营,无需为部署和运维耗时分心。
动易科技在两届广交会上的参展变化,也体现出了这种兼顾技术与运营的思路。
今年4月,在第139届广交会上,动易科技的机器人还以羽毛球智能决策与互动体验为展示重点。
到了第140届广交会,其机器人应用范围已扩展至公共服务,并带来不同本体、多种场景的持续运营展示。
支撑这些的,是动易科技对环境适配、硬件配置、模型部署与运营维护的统筹, 其全链路标准化部署能力已初步成形,并持续走向成熟。 结语:多一个场景,能否少一些重复投入?
多场景、常态化的上岗作业,是实现商业化的必经之路。不过,真正影响商业化进程的,是每增加一位客户,企业还要投入多少新的训练、调试与维护工作。
因此,对公司来说, 已有经验越能派上用场,研发投入才越有机会在更多项目中摊薄。
从这个角度看,广交会上的场景展示只是业务的起点。企业能把多少已有经验用到下一个场景,让客户少花时间调试、更快投入使用,才会影响其机器人能否走进更多场馆,并留下来长期工作。
这背后需要的,正是像PhyAgents Hub这样把场地、硬件、模型和运营维护统一起来的标准化方案。而动易科技的现有尝试表明,行业中已经有人迈出了第一步。
参考文献:
[1]Open X-Embodiment:https://deepmind.google/blog/scaling-up-learning-across-many-different-robot-types/
[2]Gemini Robotics-ER:https://deepmind.google/blog/gemini-robotics-brings-ai-into-the-physical-world/
Les actualités sont collectées automatiquement depuis des flux publics robotique & IA.
Articles liés
How to choose a BLDC motor for robotic arms and mobile robots
Several factors, from sensors to safety and robotic arms or mobile platforms, help determine the selection of a brushless DC or BLDC motor. The post How to choose a BLDC motor for robotic arms and mobile robots appeared first on The Robot Report .
DeepSeek 新模型上线,价格更低能力更强;传华为将推新品牌「星芒」主打性价比;天文学家发现第一颗绿色恒星|极客早知道
DeepSeek V4.1 Flash 新版本上线:许愿式编程一键成真 10 月 17 日,DeepSeek V4.1 Flash 更新至 V4.1-Flash-1017 版本,官方网页端、APP 与 API 模型已同步变更为新模型。相比上一版本的 DeepSeek V4.1 Flash,新模型在各方面的基准测试中取得了长足的提升。 在提升性能的同时,模型的任务运行时间与输出长度还缩短了,让用户能够以更低成本、更快速度完成任务,在多个 Harness 下达到了新的性能-费用帕累托最优。 特别地,此次优化着重针对 DeepSeek Harness、腾讯 CodeBuddy、WorkBuddy 等
ADI explains the race to make AI physical
A new ADI whitepaper examines the challenges and opportunities in moving physical AI out of labs into production machinery. The post ADI explains the race to make AI physical appeared first on The Robot Report .
The rise of the machines is canceled: Why humanoids with AI are helpers, not enemies
Humans play a key role in developing humanoid robots and training AI models, so we can maintain control, writes a columnist. The post The rise of the machines is canceled: Why humanoids with AI are helpers, not enemies appeared first on The Robot Report .
梁圣又掀桌了!DeepSeek新模型斩杀GPT-6,许愿式编程时代降临
智东西 作者 | 杨京丽 编辑 | 李水青 智东西10月17日报道,刚刚,DeepSeek V4.1 Flash更新至 V4.1-Flash-1017版本 ,官方网页端、App与API已同步更新至新模型,模型权重也已在HuggingFace和ModelScope开放下载。DeepSeek还向公众开放自研搜索引擎的 Search(搜索)与Fetch(抓取)API ,两个接口均定价为 5元/千次 。 此次更新距离该模型发布仅过去一个多月。9月10日, DeepSeek正式推出V4.1-Flash ,在性能上超越了DeepSeek-V4-Pro。 开源地址: HuggingFace: https:/
1 分钟售罄、发货排到明年,iPhone Duo 卖爆背后的真相
人们已经很多年没见过,苹果的新品被这样抢了。 10 月 16 日晚 8 点,苹果首款折叠屏 iPhone Duo 开启预购。社交媒体上流传的说法是, 开售 1 分钟,全型号库存就空了,京东、天猫页面相继显示售罄 。 大约 40 分钟后, 苹果官网的预计送达时间已经跳到了 2027 年 1 月底 。 几个小时后,大洋彼岸的美国东部时间上午 8 点,同样的剧情再演一遍。分析师 Max Weinbach 在 X 上说,纽约及周边、康涅狄格州的门店大约 3 分钟就被抢光。半小时内,美国所有配置的交付日期都变成了 1 月 25 日。eBay 上,一台 2TB 版的预购机挂出了 5000 美元的成交价,比