Boston Dynamics donne plus d'informations sur sa main humanoïde redessinée
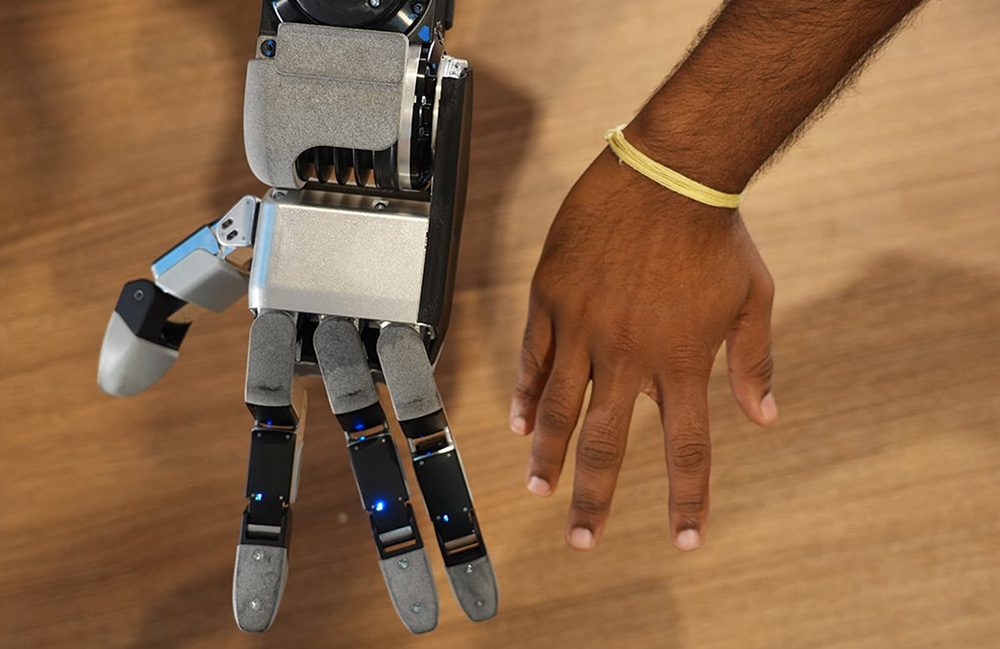
Boston Dynamics a déclaré que sa nouvelle main est toujours capable de manipuler plus de 100 livres. | Source : Boston Dynamics
La semaine dernière, Boston Dynamics Inc. a présenté sa nouvelle main de robot humanoïde. La main à quatre doigts possède 13 degrés de liberté, ou DoF, et est actionnée directement. L'entreprise a déclaré qu'elle l'avait conçu pour une fabrication de masse.
Beaucoup de choses ressortent immédiatement de la main. Notamment, Boston Dynamics a abandonné le petit doigt et réduit la taille de la pince. Moins évidemment, la société a déclaré avoir construit la nouvelle main pour la simulation haute fidélité afin de permettre l'apprentissage par renforcement (RL) de la simulation au réel.
Pour en savoir plus sur la nouvelle main, The Robot Report s'est entretenu avec Alberto Rodriguez, directeur du comportement des robots pour Atlas chez Boston Dynamics.
Qu’est-ce que Boston Dynamics a appris de ses essais humanoïdes et qu’il a appliqué à la nouvelle main ?
Rodriguez : Disposer d'une feuille de route produit pour Atlas a été un facteur clé lorsqu'il s'est agi de prendre des décisions difficiles, comme quel est le bon niveau de complexité que nous devrions mettre dans une main et de naviguer dans son compromis de conception entre dextérité, résistance, robustesse, coût, réparabilité et détection.
Nous avons appris des choses de la conception de la carrosserie d’Atlas. Il y a des éléments comme la simplicité, la modularité et la maturité des actionneurs qui ont du sens en théorie, mais avec le temps, vous commencez à apprécier l'énorme impact qu'ils ont sur la vitesse à laquelle vous pouvez vous déplacer.
Un robot fiable vous permet de capturer des données plus rapidement, d'effectuer davantage d'expériences et de prendre des paris lors des premiers déploiements. La modularité vous permet de vous concentrer avec plus d'énergie sur un plus petit nombre de choses dont vous avez besoin pour réussir. Cela vous permet également d’avancer plus rapidement.
Nous avons utilisé la même philosophie avec cette main. Il est constitué de 13 actionneurs identiques, tous entièrement encapsulés, sans câbles fragiles traversant les joints, ce qui s'avère déjà payant.
Nous avons également appris, par exemple, que les premières mains étaient suffisamment fortes pour soulever des objets lourds de plus de 100 lb, nous n'avions donc pas besoin d'augmenter la force, et nous pourrions envisager de la diminuer un peu pour améliorer encore la transparence de l'actionnement. Nous avons également été confrontés aux défis rencontrés par les anciens utilisateurs avec certaines tâches plus complexes, qui ont influencé la conception actuelle.
Avez-vous examiné des effecteurs finaux disponibles dans le commerce et pourquoi avez-vous décidé de créer une main en interne ?
Rodriguez : Nous regardons toujours ce qui existe pour comprendre l'état de l'art. Les mains sont un élément technologique clé qui fait tellement partie intégrante de la proposition de valeur des humanoïdes qu’il nous serait très difficile de l’aborder autrement qu’en interne.
Comme nous l'avons décrit dans notre article de blog, tout le monde résulte d'un compromis très conséquent en termes de capacités, et il est essentiel de comprendre comment cela s'intègre dans la feuille de route du produit.
Comment Boston Dynamics garantit-il la durabilité afin que la pince puisse durer pendant de nombreuses périodes de travail ?
Rodriguez : Ce n’est pas très différent de la façon dont nous procédons pour d’autres technologies clés du robot.
Tout commence par une incroyable équipe de conception de matériel qui a fait cela à plusieurs reprises auparavant et a construit une intuition sur ce qui conduit à un matériel fiable.
Nous avons également une forte culture de collaboration entre les équipes comportementales et matérielles dès les premières phases de conception afin de verrouiller les fonctionnalités clés de conception, telles que la morphologie, la détection, la répartition du couple, etc., en utilisant des techniques telles que la simulation ou la conception de maquettes. Cela permet à l’équipe matérielle d’aborder la conception détaillée avec plus de confiance.
Nous construisons les premiers prototypes et les mettons entre les mains des équipes de systèmes, de contrôles et de comportement pendant un certain temps pour découvrir autant d'inconnues que possible et itérer sur la conception.
Ensuite, nous mettons les mains et les différents sous-composants à l’épreuve sous des tests rigoureux de validation et de vérification pour vérifier que leur comportement est à la hauteur des attentes. Bien que cela soit fastidieux et puisse initialement ralentir le déploiement du nouveau matériel, cela finit par accélérer le processus en permettant d'affiner les problèmes plus rapidement que d'avoir à les découvrir péniblement sur le terrain.
Quels types de tâches avez-vous testés avec la nouvelle main ?
Rodriguez : De toutes sortes. Il est difficile de définir les exigences d’un système aussi complexe qu’une main, et une façon d’y parvenir est de construire une suite de tâches représentatives de ce que la main est censée faire à l’avenir. Beaucoup d’entre elles sont des tâches industrielles courantes telles que l’utilisation d’outils électriques portatifs, la manipulation de câbles et la pêche aux vis.
Nous avons également utilisé ces mains pour de nombreuses tâches moins axées sur la mission, telles que des tâches de rappel que nous utilisons pour comparer avec des mains précédentes, et dans d'autres tâches qui nous aident à explorer les limites de ce dont les mains sont capables.
Comme toujours, nous aimons nous inspirer des exploits physiques humains – comme le parkour ou la gymnastique – pour nous dépasser et le faire d’une manière qui crée un lien avec les gens. Nous avons joué avec différents types de jeux de jonglerie et de vitesse.
Boston Dynamics a déclaré que son objectif n'était pas de construire une main compliquée, mais plutôt une main fiable, capable d'utiliser des outils. | Source : Boston Dynamics
Pouvez-vous nous en dire plus sur le processus de Boston Dynamics qui décide du nombre de doigts à inclure sur la main ?
Rodriguez : Le processus repose sur l'intuition, des périodes de grande entropie dans la conception des concepts, puis une suite de tâches ou de comportements que nous voulions que la main soit capable d'accomplir. Notre feuille de route produit nous donne des tâches de manipulation concrètes dont nous savons qu'elles sont à la portée d'Atlas.
L'utilisation d'outils est un exemple important, mais il y en a bien d'autres, depuis la taille des vis qu'Atlas devrait pouvoir choisir jusqu'à la taille des espaces dans lesquels Atlas devrait pouvoir mettre la main.
Un autre moyen utile de définir les exigences de la main consiste à définir un ensemble de mouvements importants pour un comportement de manipulation adroit et de mesurer les conceptions en fonction de ceux-ci. Voici quelques-unes des principales motions sur lesquelles nous nous sommes concentrés :
Être capable de faire glisser le bout du pouce le long des autres doigts
Être capable de faire glisser le bout du pouce entre les doigts
Être capable de balancer le bout du pouce contre l’index…
Article traduit automatiquement depuis la couverture d’origine d’un média international ; des imprécisions sont possibles. Consultez « Lire l’original » pour la source.
Les actualités sont collectées automatiquement depuis des flux publics robotique & IA.
Articles liés
Pourquoi la dextérité est le véritable goulot d’étranglement de l’IA physique
Le prochain défi majeur en matière de dextérité robotique consiste à rendre l’ensemble du système suffisamment fiable pour transformer ses capacités en travail utile. L'article Pourquoi la dextérité est le véritable goulot d'étranglement de l'IA physique apparaît en premier sur The Robot Report.
Agentic开发时代到来!鸿蒙PC三大原生开发工具公测,补齐国产操作系统生态关键短板
智东西 作者 | 程茜 编辑 | 漠影 当一台鸿蒙PC,既能跑鸿蒙应用,又能原生开发鸿蒙应用,会发生什么? 智东西10月10日报道,10月8日,可视化一站式IDE工具DevEco Studio、一站式鸿蒙应用AI开发工具DevEco Code与AI开发能力套件DevEco CLI,同步开启鸿蒙PC版公测。 三者分工明确:DevEco Studio主打集成开发、多端调试,承担基础IDE核心能力;DevEco Code提供端到端一站式Agentic开发体验;DevEco CLI对外输出鸿蒙开发能力,可无缝对接外部各类Agent工作流,让 AI 辅助开发融入鸿蒙 PC 原生环境。 DevEco三件套
编程体验接近Opus 5.5?谷歌Gemini 4新版本曝光
智东西 编译 | 杨京丽 编辑 | 李水青 智东西10月10日消息,今日,据外媒Business Insider报道,谷歌正在 内部测试Gemini 4的一个新版本 ,代号为 Carbon ,有望进一步缩小其与竞争对手在编程能力上的差距。 目前,Carbon已接入谷歌内部编程平台Jetski。部分员工认为,该模型的编程体验 与Claude Opus 5.5近似 ,但有员工强调,模型实际需要进行更多测试,才能作出更准确的判断。 谷歌已于10月1日发布Gemini 4 Argon ,重点面向 软件工程、企业知识工作、网络安全防御等场景 ,目前该模型尚未面向公众推出。 Carbon可能是Argon训
2026中国计算机大会定了,12位院士演讲,腾讯阿里百度、小米京东都来了
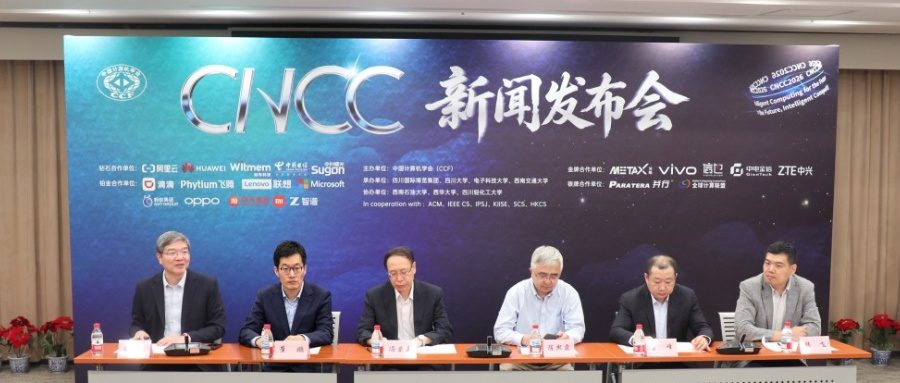
智东西 作者 | 王涵 编辑 | 云鹏 智东西10月10日报道,今天,第二十三届中国计算机大会(CNCC2026)新闻发布会在京举行,智东西等媒体受邀参加。 据介绍,CNCC2026将于 10月21日至24日 在四川成都举办,主会场设于中国西部国际博览城和天府国际会议中心,大会主题为 “数聚驱动,智算未来” 。 本届大会共设 17场特邀报告、3场大会论坛、167个专题论坛及40余场专题活动 ,同期还将举办CCF计算机展览会。 其中,专题论坛演讲者有 789位 , 院士级演讲者有12位 ,来自腾讯、阿里、百度、小米、京东等企业专家达 92位 。 专题论坛围绕 11大主题 领域展开,包括:AI基础
00后硕士揭开AI推理“黑科技”:两个Token,基模追平强化学习版本
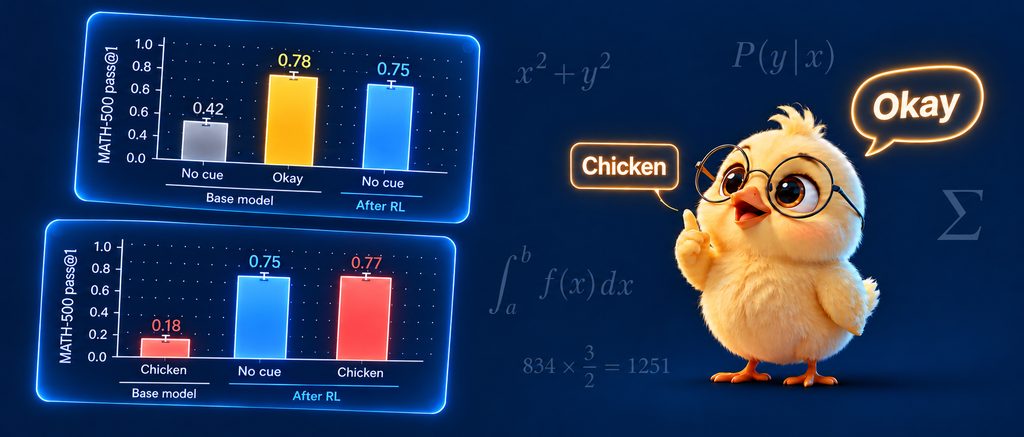
智东西 作者 | 杨京丽 编辑 | 李水青 智东西10月10日报道,一项来自麻省理工学院(MIT)等机构的研究发现, 只要固定基础模型回答开头的两个Token,就能让模型的数学推理成绩接近对应的强化学习版本 。 以艾伦人工智能研究所(Ai2)的基础模型Olmo-3-7B为例, 将回答固定为“.\n\nOkay”开头 后,模型在MATH-500上的 准确率从42%升至78% , 超过其强化学习版本的75% 。 这个过程没有修改模型参数,也没有给模型增加新的解题示例。模型只是换了一个回答起点,原本没有稳定表现出来的解题能力,似乎就更容易被调用出来。 换句话说,基础模型答错题,有时不一定是完全不会做
好产品就是与时代和生活共振|2026 年度极客最爱好物启动
一件好产品,往往是在用过一段时间之后,才让人意识到它的好。出门时顺手带上,遇到事情时首先打开,或者因为有了它,愿意尝试一件过去觉得麻烦的事。这样的产品,值得被分享给更多人。 2026 年,我们把寻找好产品的目光,投向更丰富的形态。能协助完成任务的 AI 应用、戴在身上的智能设备,以及尝试在真实环境中干活的机器人,都进入了今年的选品视野。技术提供了新的可能,具体的产品体验,决定了人们愿不愿意把它们带进生活。 我们关注产品解决了什么问题,也在意使用它要付出多少学习和操作成本。一款创作工具,可以让想法更容易实现;一件有趣的小设备,也可以只负责让人开心。我们同样欢迎那些在设计、手感或某个小细节上做得出