Les robots humanoïdes peuvent sprinter et boxer – mais le véritable test consiste à faire la lessive
Par Wai-keung Fung, Université métropolitaine de Cardiff
Lors des récents Jeux mondiaux des robots humanoïdes 2026 à Pékin, des robots ont sprinté, boxé, joué au football et accompli des tâches inspirées des usines, des restaurants et des situations d'urgence. Le robot Tiangong Ultra a même bouclé le 100 mètres en 8,64 secondes, soit plus vite que le record du monde d'Usain Bolt de 9,58 secondes.
Mais si l’on veut vraiment savoir si les robots humanoïdes sont prêts pour la vie de tous les jours, un défi bien moins glamour pourrait nous en dire plus : faire la lessive. Un robot peut-il prendre un T-shirt froissé dans un panier à linge, déterminer dans quel sens il se trouve, le plier soigneusement et récupérer lorsque la manche lui glisse des mains ?
Aucun système robotisé ne peut encore gérer de manière fiable l'ensemble du processus de lavage, depuis le transport d'un panier jusqu'à la machine à laver et le tri des vêtements pour différents programmes jusqu'à leur retrait, leur suspension pour les faire sécher, leur pliage et leur repassage. Même le pliage reste un défi : les robots doivent gérer des vêtements de différentes formes, tailles, matériaux et niveaux de froissage.
Bien sûr, courir vite est difficile. Un humanoïde doit coordonner de nombreuses articulations, garder son équilibre et générer des mouvements puissants sans tomber. La tâche elle-même est cependant assez claire. Le robot sait où aller, la piste est prévisible et la ligne d’arrivée ne change pas brusquement de forme.
La lessive est un problème très différent. Une chemise peut être à l’envers. Une manche peut être cachée sous un autre vêtement. Un pantalon peut être enroulé autour d'une serviette. Le tissu est également doux et change constamment de forme. Prenez un coin d'un T-shirt et le reste bouge.
Les humains gèrent cela sans trop y penser. Nous secouons une chemise, remarquons où se trouvent les manches, sentons quand le tissu glisse et ajustons notre adhérence presque automatiquement. Pour un robot, chacune de ces petites actions est un problème à résoudre. C’est pourquoi une tâche quotidienne peut en révéler davantage sur l’intelligence des robots qu’un exploit sportif spectaculaire.
Un robot domestique utile ne peut pas simplement rejouer le même mouvement encore et encore. Il doit remarquer quand la réalité est différente de ce à quoi il s’attendait et s’adapter. Il est important d’en tenir compte, car les robots humanoïdes sont de plus en plus considérés comme de futurs assistants dans les foyers et les établissements de soins, ainsi que dans les usines et les entrepôts.
Une chaîne de production en usine peut souvent être aménagée de manière à ce que les pièces arrivent dans des positions prévisibles. Une maison familiale n’est pas comme ça : les vêtements, les jouets et les meubles bougent constamment, tandis que les personnes, les enfants et les animaux domestiques rendent l’environnement encore moins prévisible.
Pourquoi un robot ne peut pas simplement en copier un autre
Il y a une autre difficulté. Une fois qu’un robot apprend à plier une chemise, il peut sembler évident que nous devrions simplement transférer cette compétence à tous les autres robots. Malheureusement, les compétences physiques ne fonctionnent pas comme une application pouvant être installée sur n’importe quelle machine.
Imaginez un robot de blanchisserie spécialisé doté de bras rigides, de caméras aériennes et de pinces spécialement conçues pour le tissu. Un humanoïde peut avoir des caméras dans la tête, des mains à cinq doigts et différentes articulations et contraintes d'équilibre. Le même mouvement pourrait donc produire un résultat très différent.
Un bras de robot fixe peut avancer sans craindre de tomber. Un humanoïde peut devoir bouger ses hanches, ses jambes et ses pieds juste pour rester stable tout en passant la main sur une table.
Les capteurs sont également importants. Un robot peut avoir des capteurs tactiles sensibles dans ses doigts. Un autre peut s’appuyer principalement sur des caméras.
Certaines connaissances peuvent encore être transférées. Un robot peut enseigner à un autre à quoi ressemble une chemise, où se trouvent probablement ses épaules, à quoi ressemble un bon pli ou comment reconnaître quand une manche est coincée en dessous. Le robot récepteur doit encore trouver comment mettre en œuvre ces idées avec ses propres mains, articulations, caméras et corps.
Des projets de recherche tels que Open X-Embodiment explorent précisément ce problème en mettant en commun l’expérience de nombreux robots différents. Le projet a rassemblé plus d’un million de trajectoires réelles de robots provenant de 22 types de robots différents. L’espoir est que les robots puissent apprendre les uns des autres des modèles utiles plutôt que de repartir de zéro à chaque fois.
What should count as progress?
Les jeux de robots humanoïdes sont précieux car ils rendent la robotique visible et montrent à quelle vitesse la technologie évolue.
Nous devons simplement faire attention à ce que prouvent ces manifestations. Pour les robots destinés à vivre et travailler à nos côtés, de meilleures questions pourraient être les suivantes : le robot peut-il gérer un objet inconnu ? Peut-il s’apercevoir qu’il a commis une erreur et s’en remettre sans intervention humaine ? Combien de temps peut-il continuer à fonctionner avant que quelqu’un doive intervenir ?
Il est peu probable que ces mesures produisent des vidéos virales. Ils sont cependant beaucoup plus proches des capacités qui détermineront si les robots humanoïdes deviennent réellement utiles.
Un robot capable de courir 100 mètres plus vite que le record du monde humain est impressionnant. A robot that can take a messy basket of laundry, sort it, fold it and recognise when things have gone wrong may tell us far more about whether general purpose robot intelligence has really arrived.
La course la plus importante pour les robots humanoïdes n’est peut-être pas celle du contre-la-montre. C'est peut-être contre la pile de linge.
Wai-keung Fung, maître de conférences en électronique, robotique et ingénierie de contrôle, Cardiff Metropolitan University
Cet article est republié à partir de The Conversation sous une licence Creative Commons. Lisez l'article original.
Article traduit automatiquement depuis la couverture d’origine d’un média international ; des imprécisions sont possibles. Consultez « Lire l’original » pour la source.
Les actualités sont collectées automatiquement depuis des flux publics robotique & IA.
Articles liés
Vidéo vendredi : le déclassement des robots prend une tournure amusante
Video Friday est votre sélection hebdomadaire de superbes vidéos de robotique, collectées par vos amis chez IEEE Spectrum Robotics. Nous publions également un calendrier hebdomadaire des événements robotiques à venir pour les prochains mois. Veuillez nous envoyer vos événements pour inclusion. CoRL 2026 : 9-12 novembre 2026, AUSTIN Humanoïdes 2026 :
Robot Talk Épisode 165 – Les robots derrière la recherche, avec Kushant Patel
Claire a discuté avec Kushant Patel du Brookhaven National Laboratory des robots qui travaillent dans des installations scientifiques, telles que les accélérateurs de particules. Kushant Patel crée des logiciels qui aident les robots et les instruments à percevoir, cartographier et se déplacer dans le monde physique. Après avoir complété un Master en Mecha
Cette main désincarnée est tout le robot dont vous avez besoin
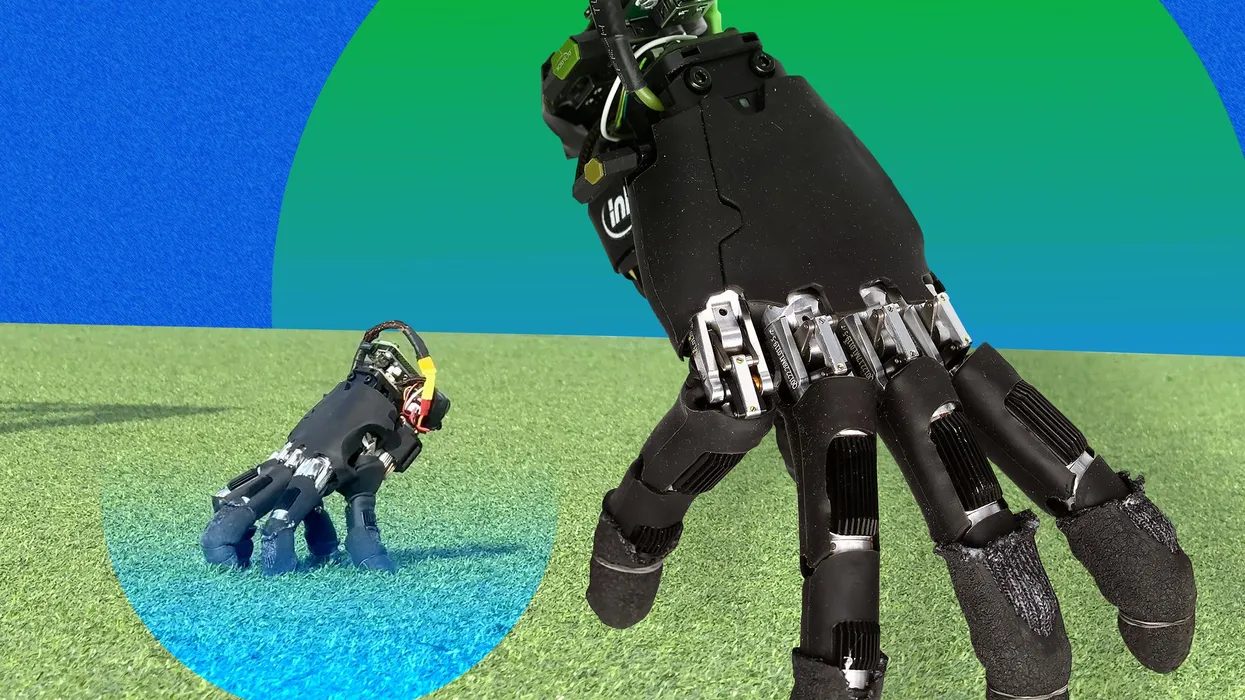
Une main attachée au bout d’un bras est une évidence pour la plupart des humains, mais et si les robots n’étaient pas obligés de respecter les mêmes règles que nous ? Des chercheurs de l'ETH Zurich ont transformé une main robotique du commerce en un robot entièrement autonome qui marche sur le bout de ses doigts tout en utilisant ces mêmes doigts.
Ce que trois jours de construction d'un robot m'ont appris
Le mois dernier, je suis allé à York pour construire un robot. Je suis revenu avec un robot, un petit sentiment d'accomplissement en forme de trophée et, d'une manière ou d'une autre, quelques nouveaux amis. Du 25 au 27 août, j'ai rejoint le hackathon britannique RAS STEPS MicroMaze Robot à l'Institute for Safe Autonomy de l'Université de York. Le brief semblait simple
La recherche pourrait guider la conception future des robots sociaux
Par l'Université de Glasgow Donner à des robots compagnons des visages et des voix ressemblant à des animaux ou à des dessins animés pourrait maximiser leur attrait émotionnel pour les utilisateurs, selon une nouvelle recherche qui pourrait aider à orienter le domaine en pleine croissance de la robotique sociale. Les robots sociaux peuvent offrir compagnie et confort à leurs propriétaires
Vidéo du vendredi : chutes d'Albatros, rotations, droits personnels et départ
Video Friday est votre sélection hebdomadaire de superbes vidéos de robotique, collectées par vos amis chez IEEE Spectrum Robotics. Nous publions également un calendrier hebdomadaire des événements robotiques à venir pour les prochains mois. Veuillez nous envoyer vos événements pour inclusion. CoRL 2026 : 9-12 novembre 2026, AUSTIN Humanoïdes 2026 :