Les robots « ennuyeux » gagneront-ils dans le monde réel ? Pourquoi le formulaire robotique devrait suivre le flux de travail
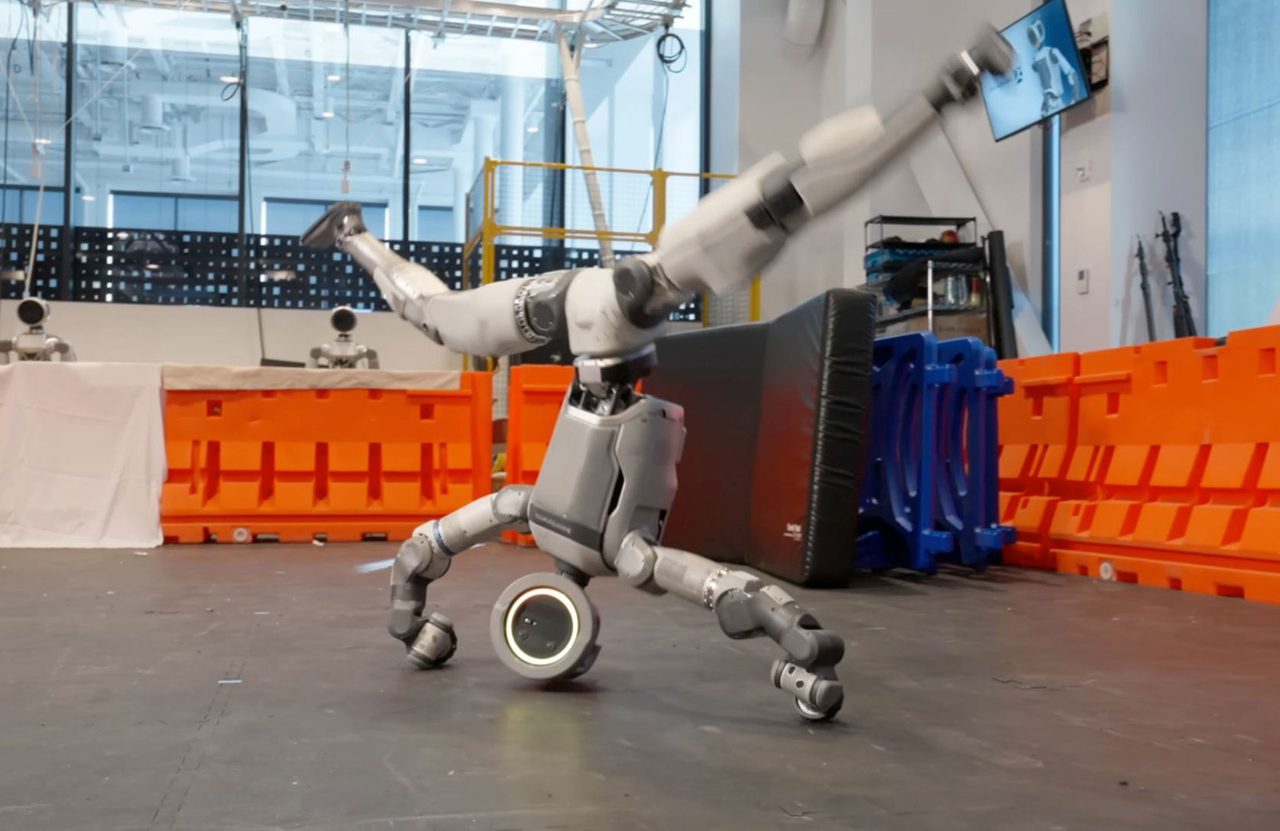
Le robot humanoïde Atlas fait la roue. | Source : Boston Dynamics
Les robots ont captivé notre imagination. Nous avons vu des humanoïdes se tenir en équilibre sur une jambe, faire des saltos arrière, plier du linge et se déplacer en douceur sur des terrains difficiles. Il s’agit là d’un comportement qui, il y a seulement quelques années, semblait relever de la science-fiction. Ces exemples viraux sont importants car ils montrent que l’IA incarnée a atteint une nouvelle étape technique.
Dans le même temps, la vision de ce que l’on peut qualifier de « robot humanoïde » semble évoluer. Les fabricants de robots ajoutent des roues, davantage de capteurs, de nouveaux manipulateurs, des chapeaux et des écrans, tout en supprimant les yeux et les têtes de leurs conceptions de robots humanoïdes.
En tant qu’écosystème d’ingénierie travaillant directement aux côtés des développeurs humanoïdes pour résoudre les principaux goulots d’étranglement matériels, nous constatons un thème récurrent. L’industrie se laisse souvent entraîner dans une réflexion « robot-forward ». Nous construisons d’abord une plate-forme physique extraordinaire, puis parcourons les sites industriels à la recherche d’une tâche à accomplir.
Si nous voulons faire passer l’IA physique des réseaux sociaux à un niveau commercial durable, nous devons inverser notre approche actuelle. L'industrie a besoin d'une méthode de conception qui fonctionne à rebours du flux de travail. Commencez par une tâche qui a une valeur économique. Demandez-vous si un robot peut accomplir cette tâche mieux qu’un humain.
Ensuite, revenez en arrière pour découvrir exactement quel matériel, quelles capacités de détection et quel facteur de forme sont réellement nécessaires pour mener à bien la tâche.
La pile de capteurs est née dans la tâche, pas dans la fiche technique
Les formes de robots industriels à succès suivent leurs fonctions. Source : Vishay Precision Group Inc.
Si vous commencez par concevoir une plate-forme, vous vous retrouverez probablement avec une pile matérielle compromise. Le flux de travail spécifique détermine les exigences techniques de la machine.
Prenons comme exemple un robot humanoïde bipède chargé d’effectuer deux processus de travail industriels différents. L’un consiste à insérer une épingle sur une chaîne d’assemblage automobile et l’autre consiste à emballer une palette dans un centre logistique.
Une tâche d'insertion d'un connecteur à broches implique généralement un jeu de 20 µm et une force d'accouplement de 5 N. Il doit donc y avoir une résolution de force de contact inférieure à 0,1 N et une bande passante de contrôle suffisamment rapide pour détecter le brouillage avant qu'une broche sensible ne se plie.
Pourtant, lorsque vous utilisez le même bras pour l’emballage de palettes en vrac, vous n’avez presque pas besoin de cette résolution de micro-force à haute fréquence. Au lieu de cela, vous avez besoin d’une capacité de charge utile élevée, d’une rigidité structurelle et de la capacité de supporter 1 million de cycles sans dérive mécanique de base.
Si vous construisez une plate-forme à usage général, un seul capteur de force « intermédiaire » peut donner naissance à un système qui pourrait rendre difficile l'insertion précise des broches. Le système pourrait également manquer de la durabilité nécessaire au levage continu de charges lourdes.
Le flux de travail détermine également votre budget d'erreur. C’est le seul facteur qui fait passer la détection de force d’un élément de coût à un élément offrant un retour sur investissement démontrable.
Les tentatives visant à améliorer la détection de force échouent souvent. Par exemple, nos tests ont montré que l'utilisation d'un calcul spécifique maintenant la force de contact à ±0,2 N peut réduire les déchets de connecteurs de 1,2 % à 0,5 %. Cela peut se traduire par des économies annuelles estimées à environ 450 000 $ par chaîne de montage. Ce type d’argumentation économique n’est possible que si l’on part de la tâche en question.
C'est exactement la raison pour laquelle la sélection des composants critiques, par exemple ceux basés sur la détection de déformation, doit avoir lieu dès la phase de conception architecturale plutôt que d'être traitée après coup lors de la préparation de la nomenclature des matériaux (BOM).
La détection des contraintes peut fournir des données précieuses si elle est intégrée dès le début de la conception. Source : Groupe Vishay Precision
Ajuster le robot plutôt que l’installation
La tendance à se concentrer d’abord sur la tâche soulève la principale question du facteur de forme. Un facteur de forme spécialisé est-il le meilleur choix ? Quand une conception humanoïde est-elle strictement nécessaire ?
Les environnements d’exploitation peuvent être divisés en deux types : greenfield et brownfield. Le véritable problème n’est pas de savoir à quoi devrait ressembler le robot, mais de savoir s’il est moins coûteux de modifier le robot ou de modifier les installations.
Avec les sites greenfield, vous pouvez utiliser des robots spécialisés. Dans les friches industrielles, comme une raffinerie ou une usine chimique existante, le robot doit s’adapter aux espaces créés pour les humains.
Dans les nouvelles constructions, comme l'installation Northern Lights d'Equinor, l'opérateur peut concevoir l'aménagement dès le début et construire l'installation en fonction de la tâche. Ainsi, les formes spécialisées non humanoïdes s’avèrent presque toujours meilleures en termes d’économie d’unité, de vitesse et d’efficacité énergétique. Les robots à pattes et à roues sont plus fiables pour les types de tâches qu’ils effectuent.
Cependant, dans la plupart des cas, les activités industrielles se déroulent dans des friches industrielles, où la seule option pratique consiste à adapter la plateforme existante. Ces sites comportent des allées étroites, des escaliers, des grilles de sol et des portes conçues en tenant compte du corps humain. Dans cette situation, un facteur de forme adapté à l’humain, qu’il s’agisse de jambes, de deux bras ou d’une forme humanoïde, devient un avantage majeur. Il permet à l'équipement de fonctionner dans des environnements conçus pour les personnes sans dépenser des millions de dollars pour moderniser les installations.
Le véritable test pour une conception humanoïde est de savoir si, si vous recommenciez, vous opteriez toujours pour un humanoïde. Lorsque la compatibilité humaine est nécessaire, les exigences physiques de base restent les mêmes : contact du pied, couple articulaire et force du poignet.
Les robots peuvent avoir des formes différentes, mais ils ont la même physique sensorielle. La détection basée sur la contrainte perdure même lorsque le facteur de forme change, offrant une mesure fondamentale de la vérité sur le terrain, quelle que soit la façon dont votre plate-forme physique se développe.
Un test pour les humanoïdes est de savoir si la compatibilité humaine est requise. Source : Groupe Vishay Precision
La profondeur du déploiement dépasse la largeur de la démo
Des vidéos virales flashy montrent ce qui est techniquement possible. Toutefois, le véritable test n’est pas la démonstration elle-même mais le deuxième bon de commande. Ce n’est que grâce à des commandes répétées que les entreprises peuvent être utiles…
Article traduit automatiquement depuis la couverture d’origine d’un média international ; des imprécisions sont possibles. Consultez « Lire l’original » pour la source.
Les actualités sont collectées automatiquement depuis des flux publics robotique & IA.
Articles liés
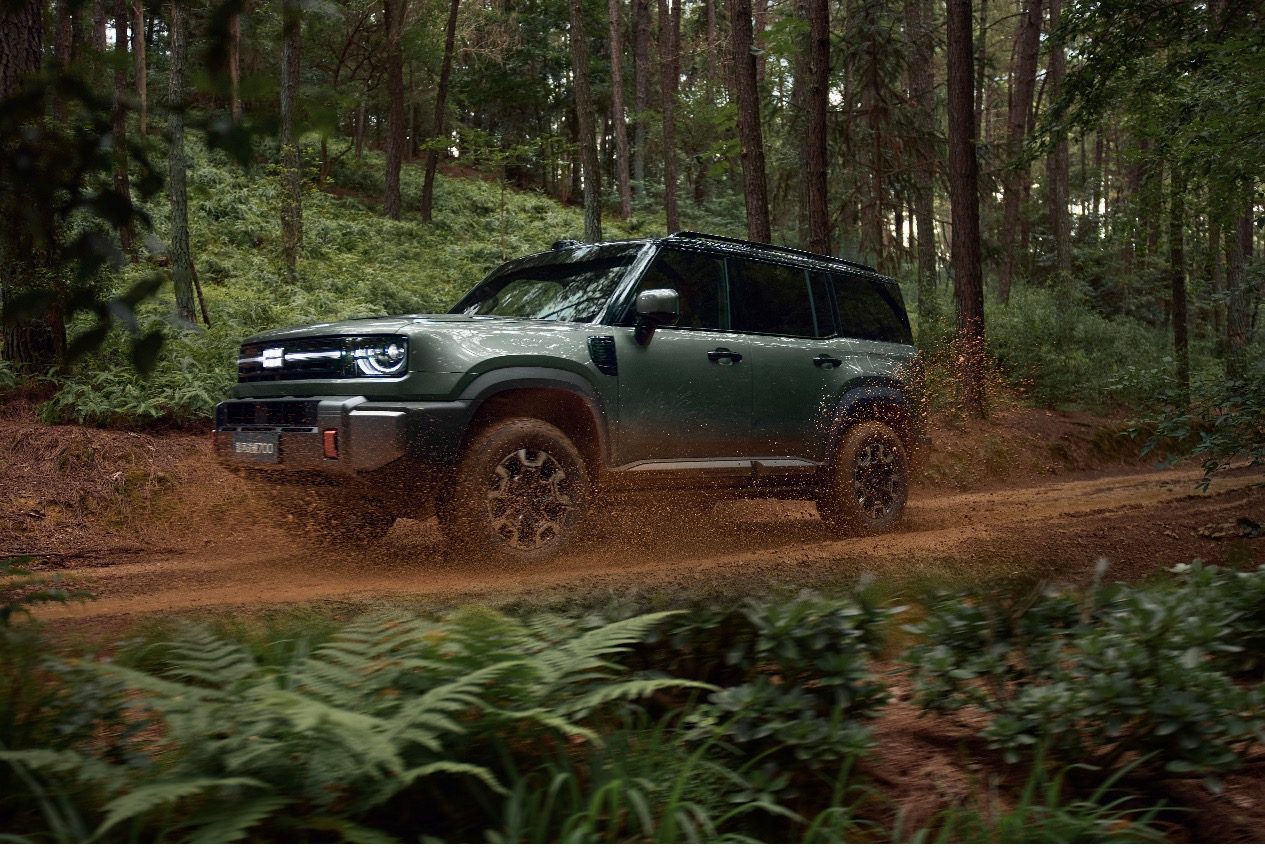
12 分钟订单破万,吉利银河战舰 700,要订下新能源越野的新标准
图片来源:吉利银河 「这台车我们造了 5 年,这也是吉利第一次造越野车。」吉利汽车研究院院长李传海说到。 就在几分钟前,10 月 10 日,吉利银河战舰 700,一台新能源野车正式发布,16.98 万(限时焕新价)起的价格,让这台最高配备三电机四驱,千匹马力,能爬 45° 坡、能应急浮水的越野车,变得十分打动人心。 吉利银河战舰 700 的价格梯度比较大|图片来源:极客公园 事实也是如此,在发布会后 12 分钟,吉利银河战舰 700 的订单数量就突破 1 万台。 但在显性成功的背后,你确实会猜测,可能恰恰因为吉利「缺乏越野基因」,才能让团队没有任何包袱,从底层架构层面,重新思考新能源时代的越野
马斯克豪言 SpaceX 估值将超1000万亿美元,遭拉表打脸;传腾讯字节加速个人智能体研发;四部门拟禁止汽车采用全隐藏式门把手
马斯克豪言 SpaceX 估值超 1000 万亿美元,惨遭拉表打脸 近日,马斯克在社交平台大胆预测,SpaceX 未来估值有望突破 1000 万亿美元,体量将远超当前全球经济总量。目前 SpaceX 估值仅约 2.2 万亿美元,而 2025 年全球 GDP 总量约 118 万亿美元,此番极具颠覆性的超高估值言论引发全网热议与质疑。 面对这一惊人预测,有网友晒出富国银行证券整理的一张名为「说到做到记录,以及其所隐含的折价」数据表格,直接打脸马斯克的激进预测。 表格梳理了特斯拉、SpaceX 多项核心项目,Robotaxi、Semi 卡车、星舰等重点产品的实际落地成果与马斯克此前公布的目标差距悬殊
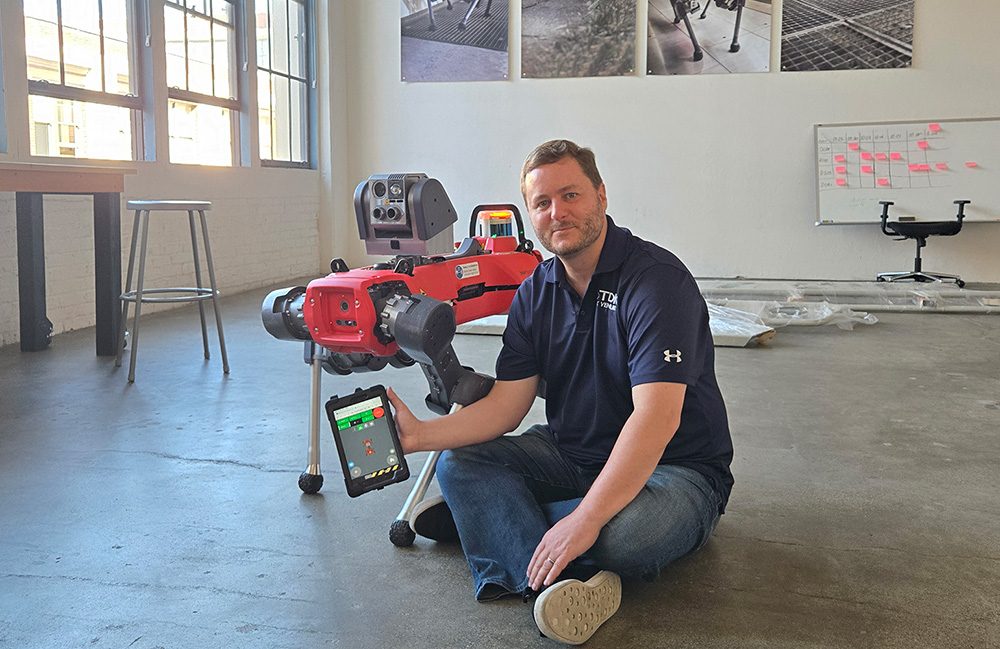
Pourquoi la dextérité est le véritable goulot d’étranglement de l’IA physique
Le prochain défi majeur en matière de dextérité robotique consiste à rendre l’ensemble du système suffisamment fiable pour transformer ses capacités en travail utile. L'article Pourquoi la dextérité est le véritable goulot d'étranglement de l'IA physique apparaît en premier sur The Robot Report.
Agentic开发时代到来!鸿蒙PC三大原生开发工具公测,补齐国产操作系统生态关键短板
智东西 作者 | 程茜 编辑 | 漠影 当一台鸿蒙PC,既能跑鸿蒙应用,又能原生开发鸿蒙应用,会发生什么? 智东西10月10日报道,10月8日,可视化一站式IDE工具DevEco Studio、一站式鸿蒙应用AI开发工具DevEco Code与AI开发能力套件DevEco CLI,同步开启鸿蒙PC版公测。 三者分工明确:DevEco Studio主打集成开发、多端调试,承担基础IDE核心能力;DevEco Code提供端到端一站式Agentic开发体验;DevEco CLI对外输出鸿蒙开发能力,可无缝对接外部各类Agent工作流,让 AI 辅助开发融入鸿蒙 PC 原生环境。 DevEco三件套
编程体验接近Opus 5.5?谷歌Gemini 4新版本曝光
智东西 编译 | 杨京丽 编辑 | 李水青 智东西10月10日消息,今日,据外媒Business Insider报道,谷歌正在 内部测试Gemini 4的一个新版本 ,代号为 Carbon ,有望进一步缩小其与竞争对手在编程能力上的差距。 目前,Carbon已接入谷歌内部编程平台Jetski。部分员工认为,该模型的编程体验 与Claude Opus 5.5近似 ,但有员工强调,模型实际需要进行更多测试,才能作出更准确的判断。 谷歌已于10月1日发布Gemini 4 Argon ,重点面向 软件工程、企业知识工作、网络安全防御等场景 ,目前该模型尚未面向公众推出。 Carbon可能是Argon训
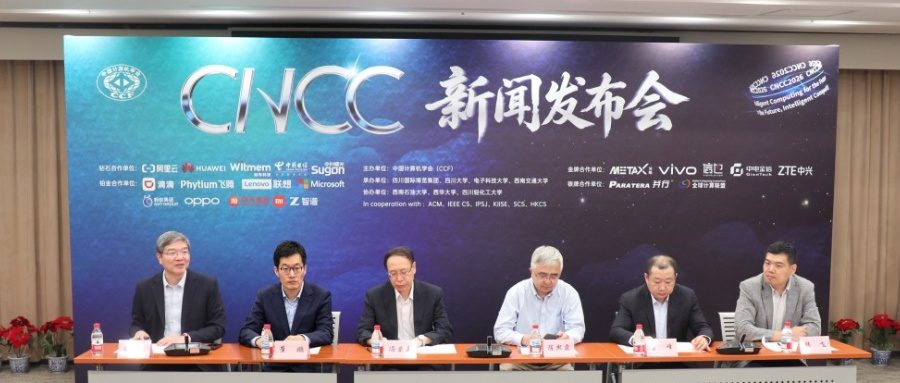
2026中国计算机大会定了,12位院士演讲,腾讯阿里百度、小米京东都来了
智东西 作者 | 王涵 编辑 | 云鹏 智东西10月10日报道,今天,第二十三届中国计算机大会(CNCC2026)新闻发布会在京举行,智东西等媒体受邀参加。 据介绍,CNCC2026将于 10月21日至24日 在四川成都举办,主会场设于中国西部国际博览城和天府国际会议中心,大会主题为 “数聚驱动,智算未来” 。 本届大会共设 17场特邀报告、3场大会论坛、167个专题论坛及40余场专题活动 ,同期还将举办CCF计算机展览会。 其中,专题论坛演讲者有 789位 , 院士级演讲者有12位 ,来自腾讯、阿里、百度、小米、京东等企业专家达 92位 。 专题论坛围绕 11大主题 领域展开,包括:AI基础