问答:毅力号火星车距离记录
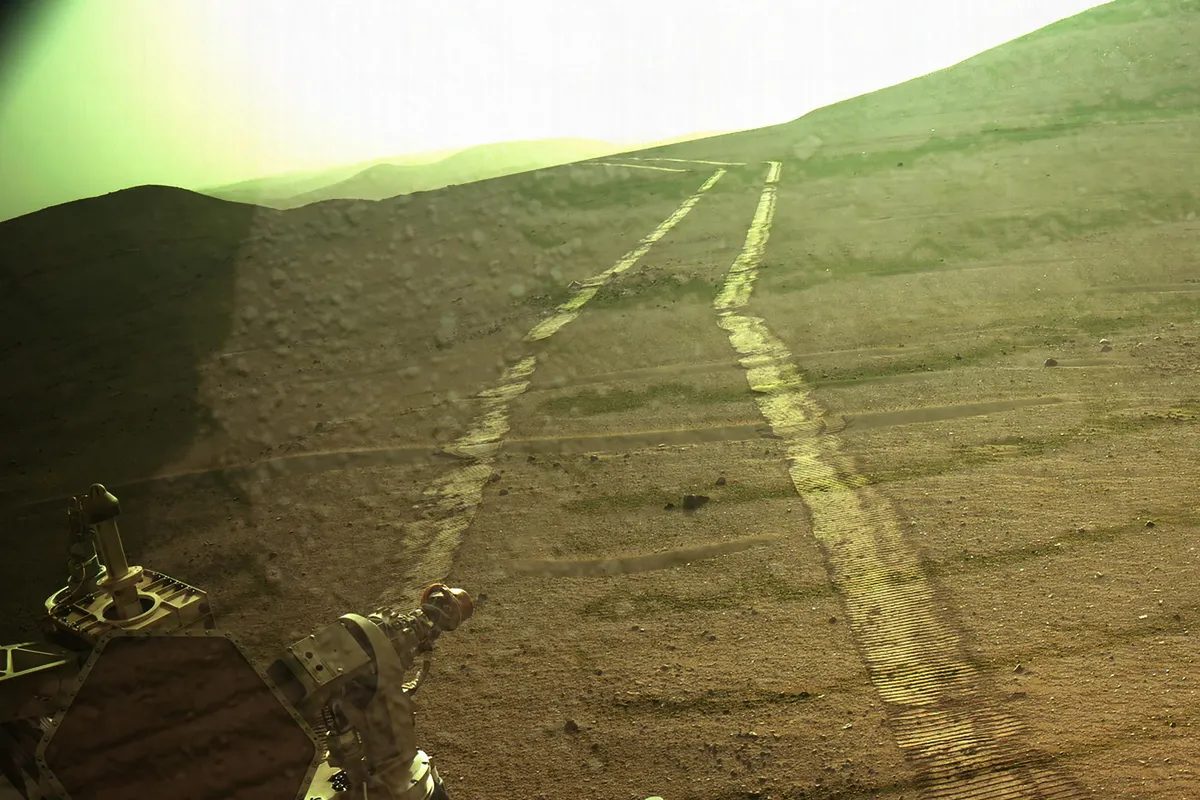
10 月 11 日,毅力号火星车完成了一次行驶,使其在火星上行驶的总距离达到 28.10 英里(45.22 公里)。这是火星探测器的新纪录,这在很大程度上归功于毅力号比其前身具有更多自主驾驶能力的能力。在过去的五年里,毅力号的自主软件一直在稳步升级,为了更多地了解记录是如何被打破的以及火星车的未来,我们采访了美国宇航局喷气推进实验室毅力号机器人操作副组长马克·迈蒙(Mark Maimone),他为火星漫游者勇气号、机遇号、好奇号和毅力号设计和开发了自动驾驶软件。
在我们谈论毅力号之前,让我们先为之前的记录保持者机遇号喝杯酒,它于 2004 年 1 月登陆火星,执行了为期 3 个月的任务,并在 15 年后的 2019 年 2 月结束了它的史诗般的旅程。这段 NASA 视频将机遇号的整个任务压缩为四分钟,令人心酸地感受到了这辆小火星车在火星上 15 年的生命中所走过的令人难以置信的距离,边走边做科学:
机遇号行驶了 45.16 公里,直到一场行星规模的沙尘暴在毅力谷停了下来。
喷气推进实验室/YouTube
2021 年 2 月 18 日,毅力号与 NASA 的好奇号火星车一起在这颗红色星球上飞行,机腹下藏有独创号直升机。好奇号和毅力号都放弃了机遇号的太阳能电池板,转而采用放射性同位素热电发电机。自2012年以来,好奇号一直活跃在火星上。
尽管好奇号领先了近 10 年,但毅力号是第一个打破机遇号记录的火星车。 Perseverance 超越 Opportunity 有几个原因(其中之一是坚固的车轮),但最大的原因是 Perseverance 是为自动驾驶而打造的。
为了了解 JPL 如何教会火星探测器在 2.25 亿公里外自行行驶而不坠毁,IEEE Spectrum 采访了 NASA 喷气推进实验室毅力机器人操作副组长 Mark Maimone。
该动画展示了毅力号在 2025 年 12 月 10 日(任务执行的第 1,709 个火星日)沿 Jezero 陨石坑边缘行驶 807 英尺(246 米)时的视角。 53 个导航摄像机 (Navcam) 图像对历时 2 小时 35 分钟拍摄,与流动站的方向、车轮速度和转向角度数据以及来自 Perseverance 惯性测量单元的数据相结合,并放入 3D 虚拟环境中。结果是在驱动过程中每 4 英寸(0.1 米)插入虚拟框架进行重建。喷气推进实验室-加州理工学院/NASA
让我们来谈谈火星上的漫游车自主权。甚至在“毅力号”之前,漫游车就已经开始自动驾驶了,对吗?
马克·迈蒙:是的! Sojourner [1997 年] 具有早期的自主行为——为了进行传感,它使用投射到表面的四个激光条纹,用于测量其前方地形中 20 个点的高度。它可以绕过大障碍,甚至可以在两件事之间穿针引线。这是一个真正的自治系统,考虑到它的 CPU 不到 1 兆赫兹,这是非常令人印象深刻的。
通过勇气号和机遇号,我为这些漫游者开发了自主能力。每次开车时,他们都会使用 256 x 256 像素立体对来绘制地形的几何形状并找到安全的前进路线。实际上,Spirit 有 23% 的时间是自动驾驶的,坦率地说,我对此感到震惊,因为在这种模式下,它的行驶速度要慢得多。但使用自主性可以帮助 Spirit 的旅行速度比其他方式快 50%。机遇号和好奇号都只有大约 5% 的时间使用自动驾驶。 Perseverance 是第一款 90% 时间自动驾驶的火星探测器,其增强的自主系统包括带有 FPGA 的第二个处理器,可加速额外的图像处理操作。
第一次让“毅力”自动驾驶是什么感觉?
Maimone:“毅力号”是数十年来火星漫游车自主工作的巅峰之作,因此看到“毅力号”使用其 AutoNav 系统基本上全速行驶(最高可达每小时 120 米)真是令人难以置信。
这两张由毅力号的避险和导航摄像机拍摄的图像显示(左)火星上的第一次自动导航驾驶,漫游车在撞上岩石堆之前自动停止,以及(右)第二次自动导航驾驶,漫游车成功绕过岩石。喷气推进实验室-加州理工学院/NASA
在这个过程中,人类在哪里?
迈莫内:科学团队指定了去向的计划,然后在工程方面,战略路线规划团队根据轨道上的低分辨率地图猜测漫游者的地形,从而开发出一条让我们实现该目标的路径。每天,战术行动团队都会将战略总体路线与当天的科学目标结合起来,以选择火星车将遵循的实际路线。
我们希望人类继续进行长期规划,因为这样可以避免浪费时间。例如,我们了解到,如果我们看到有交叉波浪或波峰的沙地(不仅仅是朝一个方向吹出的波纹,而是朝多个方向传播的交叉波纹),流动站往往会陷入这样的地形,因此我们告诉流动站不要进入这些区域。机载自主功能仅测量地形形状,而不测量地形类型,因此它受益于这些基于位置的注释。
我们现在拥有多年的经验,将轨道拍摄的图像与流动站拍摄的图像相关联,并了解不同类型的地形如何影响驱动。对于当前火星轨道飞行器,我们有时会获得 25 厘米分辨率的轨道图像。这仍然不足以看到所有障碍;可能有一块大石头并没有真正以超过一两个像素的比例显示出来,因此很难被注意到。这就是为什么你想在流动站上拥有自主权,但更大的帮助......
本文译自国外媒体的英文报道(机器翻译,可能存在语义偏差),点击「查看原文」阅读英文原版。
资讯由采集器定时从公开的机器人 / AI 信息源自动聚合。
相关内容
谷歌 Deepmind 的新常驻哲学家解决人工智能伦理问题
人类应该如何与生成人工智能相关?我们如何或者应该如何将大型语言模型(LLM)视为一个人?如果人工智能变得有意识,我们怎么知道?认为人工智能有一天会拥有道德权利是否有意义?这些属于认知和道德问题
认识一下保持 AI 代理值得信赖的人择工程师
如果您曾经想知道克劳德和类似的人工智能代理如何在几秒钟内回答复杂的问题以及他们从哪里获得信息,那么您并不孤单。作为旧金山 Anthropic 公司(Claude 背后的人工智能研究公司)的一名工程师,Gurmeet Saran 每天都在努力寻找答案。 IEEE高级
学习像专业人士一样玩耍:人形机器人的自适应运动规划和跟踪
本白皮书为机器人专家和控制工程师提供了关于如何将运动规划和运动跟踪解耦以保持人形机器人的专业运动风格的全面概述,以及为什么自适应速度感知控制对于缩小仿真之间的差距至关重要
人形机器人可以短跑和拳击——但真正的考验是洗衣服
作者:Wai-keung Fung,卡迪夫城市大学 在最近于北京举行的 2026 年世界人形机器人运动会上,机器人受工厂、餐馆和紧急情况的启发,进行短跑、拳击、踢足球和处理任务。机器人天宫Ultra甚至以8.64秒的时间完成了100米,
通过新的 IEEE 设计程序掌握 AI 芯片原理
正如最近的研究文章“重新审视边缘人工智能:机遇与挑战”中所解释的那样,当今的工程师面临着人工智能硬件复杂性前所未有的加速。本文探讨了边缘人工智能的快速增长及其带来的挑战,包括资源限制、模型架构
周五视频:机器人退役发生了有趣的转变
Video Friday 是您每周精选的精彩机器人视频,由您在 IEEE Spectrum 机器人领域的朋友收集。我们还发布了未来几个月即将举行的机器人活动的每周日历。请将您的活动发送给我们以供收录。 CoRL 2026:2026 年 11 月 9-12 日,奥斯汀类人机器人 2026: