Questions et réponses : record de distance du rover Mars Perseverance
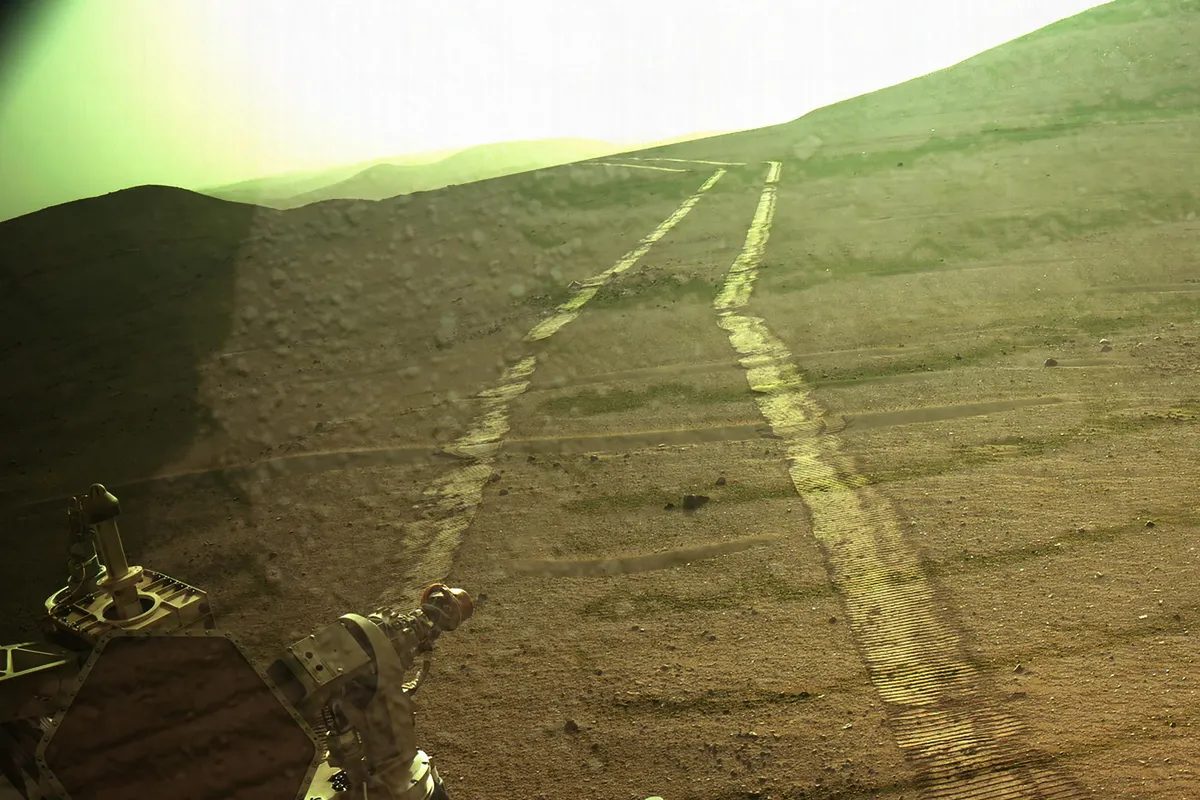
Le 11 octobre, le rover Perseverance a effectué un trajet qui a porté la distance totale parcourue sur Mars à 28,10 miles (45,22 kilomètres). Il s’agit d’un nouveau record pour les rovers martiens, rendu possible en grande partie par la capacité de Perseverance à conduire avec beaucoup plus d’autonomie que ses prédécesseurs. Au cours des cinq dernières années, le logiciel d'autonomie de Perseverance a été régulièrement mis à niveau, et pour en savoir plus sur la façon dont le record a été battu et ce que l'avenir réserve au rover, nous avons discuté avec Mark Maimone, chef d'équipe adjoint des opérations robotiques de Perseverance au Jet Propulsion Laboratory de la NASA, qui a conçu et développé le logiciel de conduite autonome pour les rovers martiens Spirit, Opportunity, Curiosity et Perseverance.
Avant de parler de Perseverance, parlons-en du précédent détenteur du record Opportunity, qui a atterri sur Mars en janvier 2004 pour une mission de 3 mois et a terminé son voyage épique 15 ans plus tard en février 2019. Cette vidéo de la NASA compresse l'intégralité de la mission d'Opportunity en quatre minutes et donne un sentiment poignant de la distance incroyable que ce petit rover a parcouru au cours de ses 15 ans de vie sur Mars, faisant de la science au fur et à mesure :
Opportunity a parcouru 45,16 kilomètres jusqu'à ce qu'une tempête de poussière à l'échelle planétaire l'arrête net, à juste titre, dans Perseverance Valley.
JPL/YouTube
Le 18 février 2021, Perseverance a rejoint le rover Curiosity de la NASA sur la planète rouge, transportant l’hélicoptère Ingenuity caché sous son ventre. Curiosity et Perseverance ont tous deux abandonné les panneaux solaires d'Opportunity pour un générateur thermoélectrique à radio-isotopes. Curiosity est actif sur Mars depuis 2012 .
Malgré l’avance de près de 10 ans de Curiosity, Perseverance est le rover qui bat le premier le record d’Opportunity. Il y a plusieurs raisons pour lesquelles Perseverance dépasse Opportunity – des roues robustes pour une – mais la plus grande contribution est que Perseverance a été conçue pour l’autonomie.
Pour comprendre comment le JPL a appris à un rover martien à parcourir 225 millions de kilomètres sans s'écraser, IEEE Spectrum s'est entretenu avec Mark Maimone, chef d'équipe adjoint des opérations robotiques de Perseverance au Jet Propulsion Laboratory de la NASA.
Cette animation montre le point de vue de Perseverance lors d’un trajet de 807 pieds (246 mètres) le long du bord du cratère Jezero le 10 décembre 2025, le 1 709e jour ou sol martien de la mission. Capturées pendant deux heures et 35 minutes, 53 paires d'images de caméra de navigation (Navcam) ont été combinées avec des données du mobile sur l'orientation, la vitesse des roues et l'angle de braquage, ainsi que des données de l'unité de mesure inertielle de Perseverance, et placées dans un environnement virtuel 3D. Le résultat est cette reconstruction avec des images virtuelles insérées environ tous les 4 pouces (0,1 mètre) de progression du lecteur. JPL-Caltech/NASA
Parlons de l’autonomie des rover sur Mars. Même avant Perseverance, les rovers conduisaient eux-mêmes, n'est-ce pas ?
Marc Maimone : Oui ! Sojourner [en 1997] avait un premier type de comportement autonome : pour la détection, il utilisait quatre bandes laser projetées sur la surface, qu'il utilisait pour mesurer la hauteur de 20 points dans le terrain devant lui. Il pourrait contourner de gros obstacles, ou même passer l’aiguille entre deux choses. Il s'agissait d'un véritable système d'autonomie, ce qui est très impressionnant étant donné que son processeur était inférieur à un mégahertz.
Avec Spirit et Opportunity, j'ai développé l'autonomie de ces rovers. Chaque fois qu'ils conduisaient, ils utilisaient des paires stéréo de 256 x 256 pixels pour cartographier la géométrie du terrain et trouver un itinéraire sûr. En fait, le Spirit a fini par conduire tout seul 23 % du temps, ce qui m'a franchement choqué, car il roulait beaucoup plus lentement dans ce mode. Mais l’utilisation de l’autonomie a permis à Spirit de voyager 50 % plus vite qu’il n’aurait pu le faire autrement. Opportunity et Curiosity n’ont utilisé la conduite autonome qu’environ 5 % du temps. Perseverance est le premier rover martien qui se conduit tout seul 90 % du temps, avec son système d'autonomie améliorée qui comprend un deuxième processeur avec un FPGA pour accélérer les opérations de traitement d'image supplémentaires.
Comment était-ce de laisser Perseverance se conduire seul pour la première fois ?
Maimone : Perseverance est l'aboutissement de décennies de travail sur l'autonomie du rover martien, donc voir Perseverance utiliser son système AutoNav pour se conduire essentiellement à pleine vitesse, jusqu'à 120 mètres par heure, était incroyable.
Ces deux images prises par les caméras d’évitement des dangers et de navigation de Perseverance montrent (à gauche) le tout premier trajet AutoNav sur Mars où le rover s’est arrêté de manière autonome avant de heurter un tas de roches, et (à droite) le deuxième trajet AutoNav où le rover a réussi à contourner un rocher. JPL-Caltech/NASA
Où sont les humains dans ce processus ?
Maimone : Le plan indiquant où aller est spécifié par l'équipe scientifique, puis du côté de l'ingénierie, l'équipe de planification d'itinéraire stratégique développe un chemin pour nous amener à cet objectif en devinant, sur la base de cartes à plus faible résolution depuis l'orbite, à quoi ressemblera le terrain pour le rover. Chaque jour, une équipe d’opérations tactiques combine l’itinéraire stratégique global avec les objectifs scientifiques de la journée pour choisir l’itinéraire réel que suivra le rover.
Nous voulons que les humains continuent à planifier à long terme car cela évite de perdre du temps. Par exemple, nous avons appris que si nous voyons des zones sablonneuses avec des vagues ou des crêtes qui se croisent (pas seulement des ondulations soufflées dans une direction, mais des ondulations croisées allant dans plusieurs directions), le rover a tendance à s'enfoncer dans un terrain comme celui-là, nous lui disons donc de rester en dehors de ces zones. L'autonomie embarquée ne mesure que la forme du terrain, pas le type de terrain, elle bénéficie donc de ces annotations basées sur la localisation.
Nous avons maintenant des années d'expérience dans la corrélation des images prises depuis l'orbite avec les images prises par le rover et dans la compréhension de la manière dont différents types de terrain affectent la conduite. Avec les orbiteurs actuels sur Mars, nous obtenons parfois une résolution de 25 cm sur les images orbitales. Ce n’est pas encore suffisant pour voir tous les obstacles ; il pourrait y avoir un gros rocher qui n’apparaîtrait pas vraiment sur une échelle supérieure à un ou deux pixels, ce qui le rendrait très difficile à remarquer. C'est pourquoi vous voulez avoir de l'autonomie sur le rover, mais la plus grande aide…
Article traduit automatiquement depuis la couverture d’origine d’un média international ; des imprécisions sont possibles. Consultez « Lire l’original » pour la source.
Les actualités sont collectées automatiquement depuis des flux publics robotique & IA.
Articles liés
Le nouveau philosophe résident de Google Deepmind s’attaque à l’éthique de l’IA
Quel rapport les humains devraient-ils adopter avec l’IA générative ? De quelle manière traitons-nous, ou devrions-nous, traiter un grand modèle de langage (LLM) comme s'il s'agissait d'une personne ? Si une IA devenait consciente, comment pourrions-nous le savoir ? Est-il logique de penser qu’un jour l’IA pourrait avoir des droits moraux ? Ce sont parmi les questions cognitives et éthiques
Rencontrez l'ingénieur anthropique qui garde son agent IA digne de confiance
Si vous vous êtes déjà demandé comment Claude et d’autres agents IA similaires peuvent répondre à des questions complexes en quelques secondes et où ils obtiennent les informations, vous n’êtes pas seul. Gurmeet Saran s'efforce chaque jour de trouver cette réponse en tant qu'ingénieur chez Anthropic à San Francisco, la société de recherche en IA derrière Claude. Le senior IEEE
Apprendre à jouer comme un pro : planification et suivi adaptatifs des mouvements pour les robots humanoïdes
Ce livre blanc fournit aux roboticiens et aux ingénieurs de contrôle un aperçu complet de la façon dont la planification des mouvements et le suivi des mouvements peuvent être découplés pour préserver le style athlétique professionnel des robots humanoïdes, et pourquoi un contrôle adaptatif et sensible à la vitesse est essentiel pour combler l'écart entre la simulation.
Les robots humanoïdes peuvent sprinter et boxer – mais le véritable test consiste à faire la lessive
Par Wai-keung Fung, Cardiff Metropolitan University Lors des récents Jeux mondiaux des robots humanoïdes 2026 à Pékin, des robots ont sprinté, boxé, joué au football et accompli des tâches inspirées des usines, des restaurants et des situations d'urgence. Le robot Tiangong Ultra a même bouclé les 100 mètres en 8,64 secondes,
Maîtrisez les principes des puces IA avec le nouveau programme de conception IEEE
Les ingénieurs d’aujourd’hui sont confrontés à une accélération sans précédent de la complexité matérielle de l’IA, comme l’explique le récent article de recherche « Revisiting Edge AI: Opportunities and Challenges ». L'article examine la croissance rapide de l'IA de pointe et les défis qu'elle crée, notamment les contraintes de ressources, l'architecture du modèle.
Vidéo vendredi : le déclassement des robots prend une tournure amusante
Video Friday est votre sélection hebdomadaire de superbes vidéos de robotique, collectées par vos amis chez IEEE Spectrum Robotics. Nous publions également un calendrier hebdomadaire des événements robotiques à venir pour les prochains mois. Veuillez nous envoyer vos événements pour inclusion. CoRL 2026 : 9-12 novembre 2026, AUSTIN Humanoïdes 2026 :